TOFカメラは、対象物までの距離を短時間で取得できる画像センサーです。
スマートフォンの顔認証、ロボットの障害物回避、工場での検査、物流現場の荷物計測など、幅広い分野で活用が進んでいます。
一方で、測距精度は常に一定ではなく、太陽光や反射率、撮影距離、複数台のカメラが出す光などの影響を受けます。
導入後の失敗を避けるには、TOF方式の特徴とデメリットを把握し、利用環境に合う製品を選ぶことが重要です。
TOFカメラの特徴と結論
それではまずTOFカメラの特徴と、導入前に押さえたい結論について解説していきます。
光の往復時間を利用する測距方式
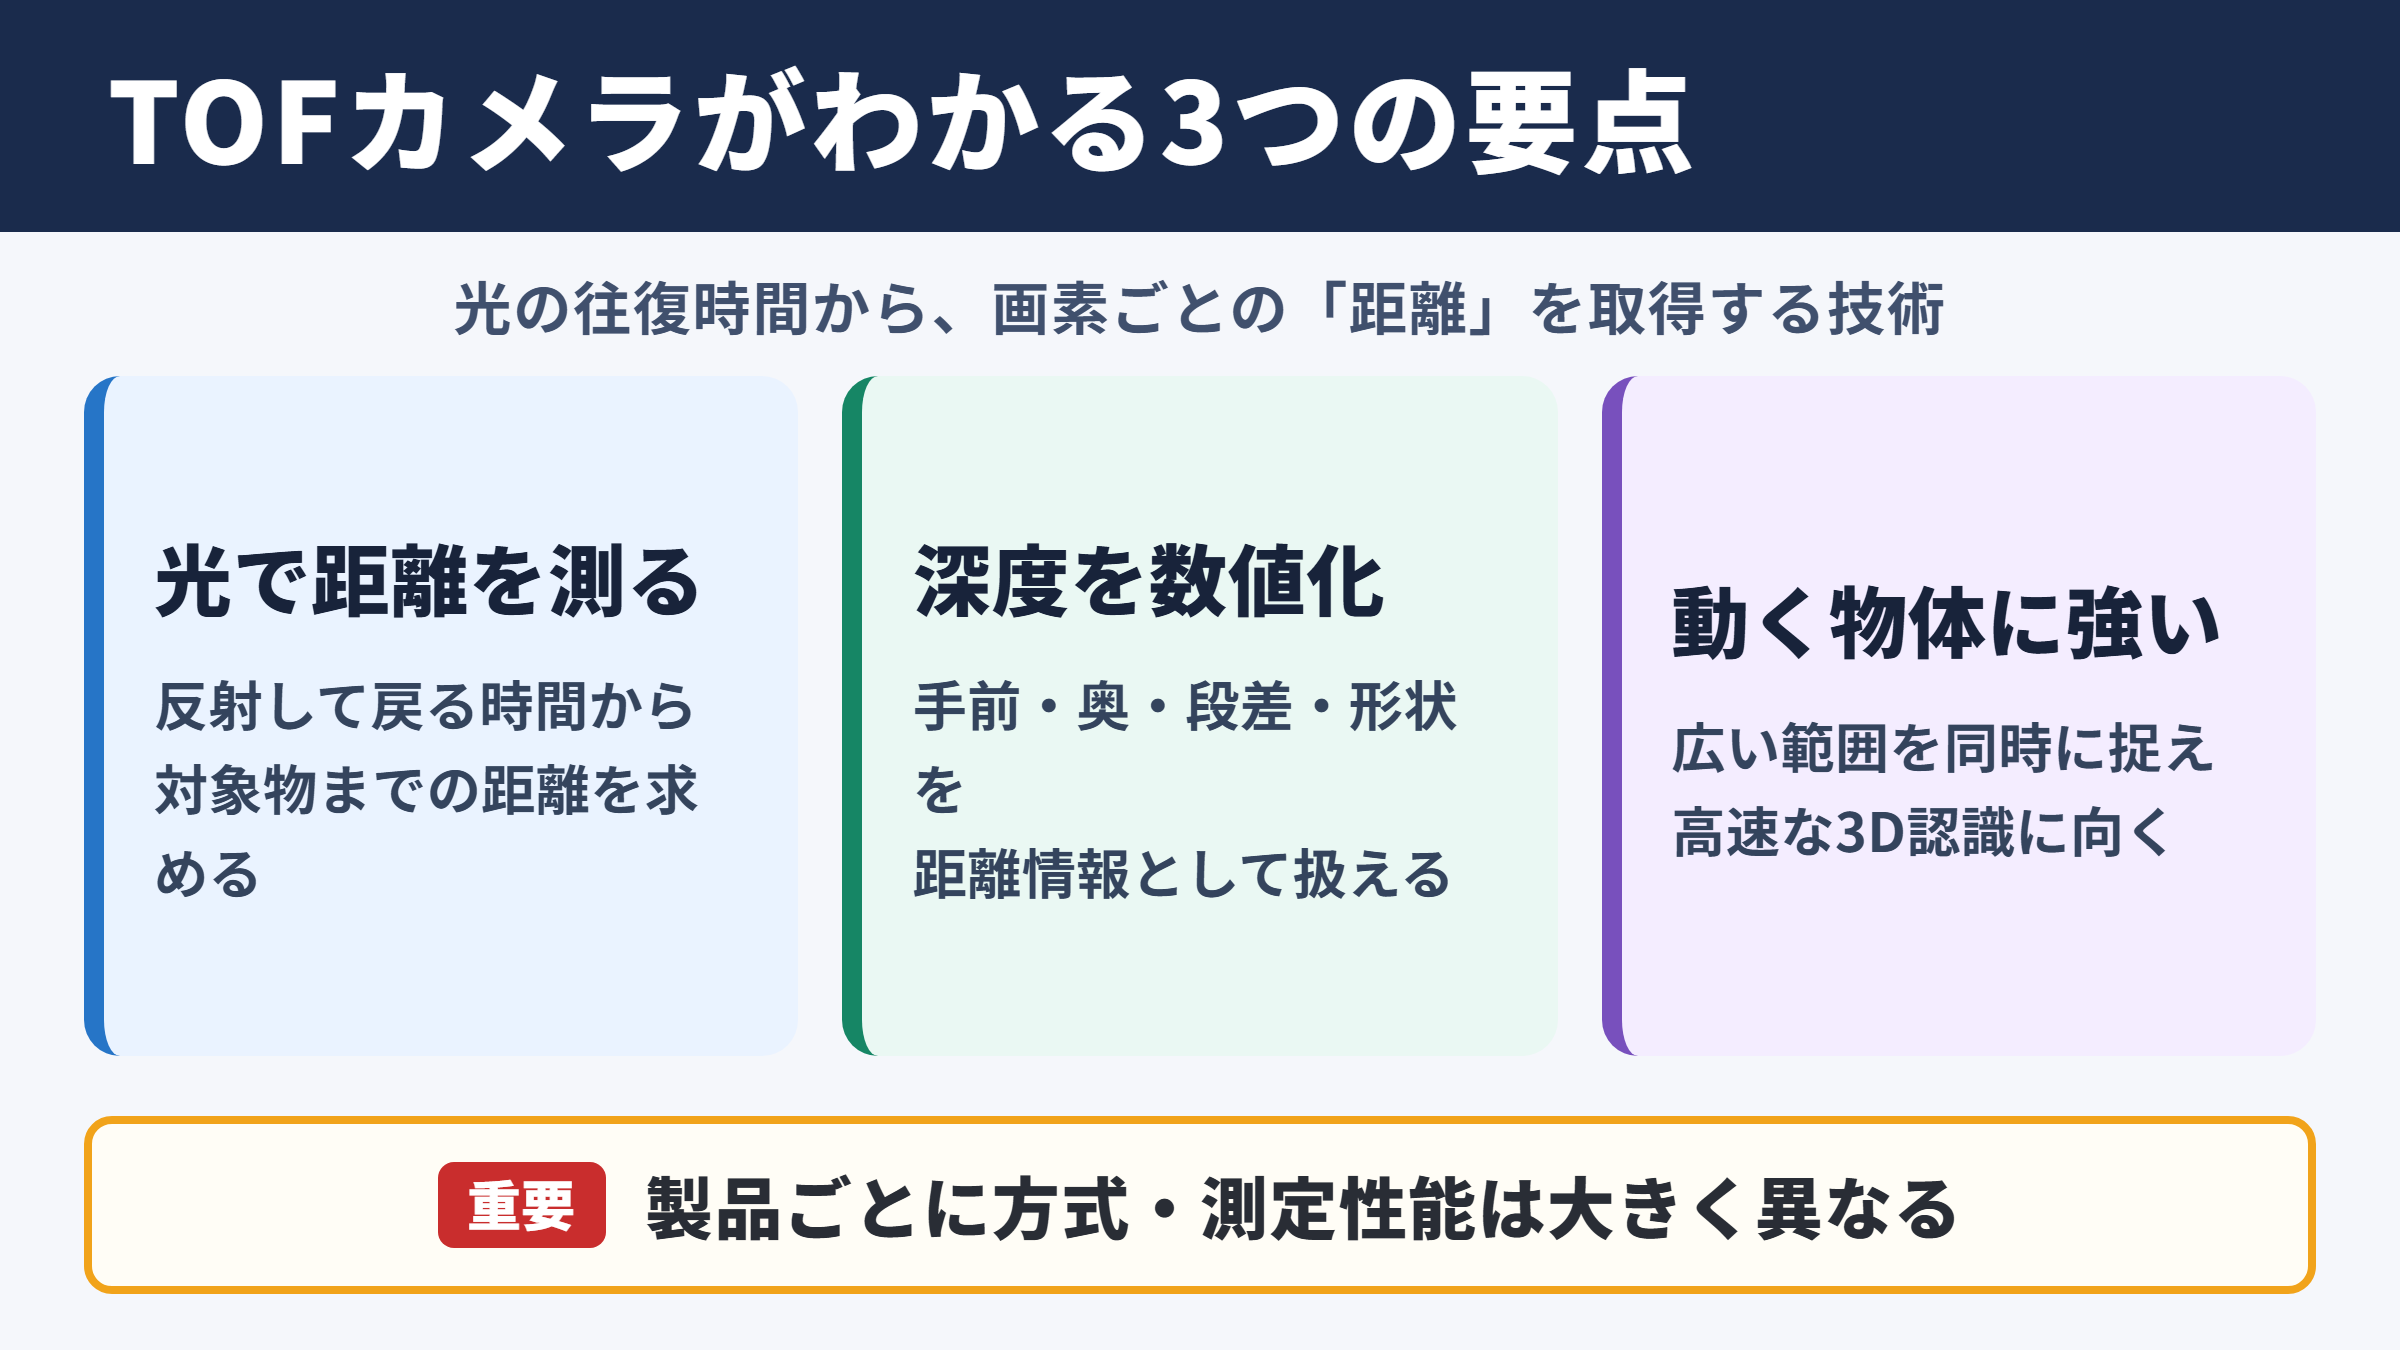
TOFはTime Of Flightの略で、光がカメラから対象物へ届き、反射して戻るまでの時間を使って距離を求める技術です。
通常のRGBカメラが色や明るさを中心に記録するのに対し、TOFカメラは画素ごとに距離情報を取得できる点が大きな違いです。
取得した距離データは深度画像とも呼ばれ、物体の手前と奥、段差、形状、位置関係を数値として扱えます。
画像に距離という情報を加えられることが、TOFカメラの本質的な価値です。
方式にはパルス光の往復時間を測る直接TOFと、照射光と反射光の位相差を測る間接TOFがあります。
製品ごとに採用方式、測定距離、フレームレート、画角、分解能が異なるため、TOFカメラという名称だけで性能を判断することはできません。
距離の基本的な考え方は、光速に往復時間を掛けて二で割る計算です。
距離は光速と往復時間の積を二で割った値として求めます。
実際のカメラでは極めて短い時間を扱うため、センサー設計と信号処理の精度が重要になります。
高速な三次元認識に向く用途
TOFカメラの強みは、一度の撮影で広い範囲の深度情報を得やすいことです。
レーザー距離計のように一点ずつ測る装置とは異なり、多数の画素を同時に処理できるため、移動する人や物体にも対応しやすくなります。
たとえば自律走行ロボットでは、人、棚、台車、壁までのおおよその距離を連続して取得し、衝突回避や経路制御に利用できます。
製造業では、部品の有無確認、箱詰め状態の判定、積載量の確認、ロボットアームが対象物をつかむ位置の推定などが代表例です。
顔認証やジェスチャー操作では、平面的な写真ではなく立体的な形状を確認できるため、なりすまし対策にも役立ちます。
動く対象を立体的に捉えたい場面では、TOFカメラの応答速度が大きな利点になります。
精密計測とは分けて考える視点
TOFカメラは便利な距離センサーですが、すべての寸法測定を置き換える万能な測定器ではありません。
ミリ単位以下の厳密な検査が必要な場合、対象物の表面状態や設置位置によっては、レーザー変位計、接触式測定器、ステレオカメラ、構造化光方式などが適することもあります。
特に金属光沢のあるワーク、黒色樹脂、透明体、細いエッジを正確に測る用途では、実機テストが欠かせません。
そのため結論としては、TOFカメラは高速な三次元認識や大まかな距離計測に優れ、要求精度と環境条件を確認して使うべき技術といえます。
TOFカメラを選ぶ際は、カタログ上の最大測定距離だけで決めないことが重要です。
必要な距離範囲、許容誤差、対象物の材質、照明条件、移動速度を整理してから比較しましょう。
TOFカメラのメリット
続いてはTOFカメラのメリットを確認していきます。
距離画像をリアルタイムで取得できる性能
TOFカメラは、対象物までの距離を画面全体で捉えられるため、奥行きを含めた認識をリアルタイムで行いやすい仕組みです。
従来の二次元画像処理では、色の違いや輪郭の情報から物体を推定します。
しかし背景と対象物の色が似ていると、画像だけでは分離が難しいことがあります。
深度情報があれば、色が近くても距離差から対象を切り分けられる可能性が高まります。
人が前を通過したとき、箱が積み重なったとき、床面に段差があるときにも、三次元的な位置関係を判断しやすくなるでしょう。
色情報だけでは判断しにくい状況を補える点は、画像認識システムにとって大きなメリットです。
応答速度と処理負荷のバランス
高速で距離を得られるTOFカメラは、遅延を抑えたい制御用途に向いています。
工場内を走る搬送ロボットや、利用者の動作に反応する機器では、認識結果が遅れるほど安全性や操作感に影響します。
TOFカメラは深度マップを直接得られるため、複数枚の画像を比較して奥行きを推定する方式より、処理設計を簡潔にできる場合があります。
もちろん解像度が高く、ノイズ除去やAI判定を重ねれば演算負荷は増えます。
それでも距離の初期情報を短時間で取得できることは、システム全体の応答性を高める土台になります。
搬送ロボットの停止判定では、人物との距離、接近速度、進行方向を組み合わせて扱います。
距離だけでなく、数フレーム間の変化量も見ることで、静止物と接近中の人を区別しやすくなります。
実運用では安全規格に沿った冗長なセンサー構成も検討が必要です。
小型化しやすく導入先が広い点
TOFセンサーは小型化が進んでおり、スマートフォン、タブレット、監視装置、産業用カメラ、ロボットなどに組み込みやすい構成です。
機械的に走査する大がかりな装置と比べると、設置スペースを抑えられる製品も少なくありません。
また、カメラ、発光部、演算回路を一体化したモジュールを選べば、試作段階での導入負担を抑えやすくなります。
小規模な検証から始め、必要に応じて複数台へ展開できる柔軟さも魅力です。
小型で深度センシングを実装しやすいことが、民生機器から産業設備まで採用される理由の一つです。
TOFカメラのデメリットと課題
続いてはTOFカメラのデメリットと、導入時に注意したい課題を確認していきます。
屋外環境で生じる太陽光の影響
TOFカメラは自ら照射した赤外光などの反射を受けて距離を測るため、強い外乱光がある環境では性能が下がることがあります。
特に屋外では太陽光に赤外線成分が多く含まれており、センサーが必要な反射光を捉えにくくなる場合があります。
晴天時、逆光、直射日光が入る出入口、屋外と屋内が連続する場所では、距離データの欠損やノイズが増える可能性があります。
屋外利用を想定するなら、外乱光耐性、使用照度の上限、屋外実績、遮光フードの有無を確認しましょう。
室内で正常に動いたことだけでは屋外性能を保証できません。
時間帯や天候を変えた評価を行うことが、安定運用への近道です。
反射率と材質による測距誤差
対象物の材質は、TOFカメラの測距精度を左右します。
白色で拡散反射しやすい面は光を受け取りやすい一方、黒色の素材は光を吸収しやすく、反射信号が弱くなることがあります。
鏡面の金属や光沢のある包装材では、光が想定外の方向へ反射し、距離が不安定になる場合があります。
透明なガラスや液体、半透明の樹脂では、表面反射と内部透過が混ざるため、距離の解釈が難しくなることもあります。
対象物が濡れている、汚れている、角度が変わるといった条件も、反射光の量や方向を変化させます。
測距精度は、カメラ本体の仕様だけで決まりません。
距離、角度、表面色、表面粗さ、周囲光を含めた現場条件で評価することが必要です。
複数台干渉と消費電力の注意点
近い場所で複数のTOFカメラを同時に使うと、別のカメラが照射した光を受けて誤測距が起きることがあります。
これを相互干渉と呼び、複数ロボットや複数レーンの検査装置を設置する現場では重要な検討項目です。
干渉対策としては、照射タイミングをずらす、異なる変調方式を用いる、カメラの向きを調整する、遮光構造を設けるといった方法があります。
また、発光部を連続して使うため、消費電力や発熱も無視できません。
小型機器ではバッテリー駆動時間、密閉筐体では温度上昇、長時間稼働の設備では部品寿命への影響も確認したいところです。
複数台運用では個々の性能よりシステム全体の光環境を設計する必要があります。
測距精度と応答速度の評価項目
続いては測距精度と応答速度を評価する際のポイントを確認していきます。
精度と分解能の違い
TOFカメラを比較するとき、精度と分解能を同じ意味で扱わないよう注意が必要です。
分解能は距離の変化をどの程度細かく表現できるかを示す目安であり、精度は測定値が真の距離にどれだけ近いかを表します。
距離値が細かい単位で表示されても、外乱光や反射率の影響で真値からずれていれば、高精度とは限りません。
さらに、近距離では誤差が小さくても、遠距離になると誤差が拡大する製品があります。
仕様書では測定距離ごとの誤差、繰り返し精度、温度条件、対象物条件を確認することが大切です。
| 確認項目 | 確認する内容 | 導入時の考え方 |
|---|---|---|
| 測定距離 | 最短距離と最大距離 | 実際の設置距離に余裕を持たせます |
| 測距精度 | 真値とのずれ | 許容誤差と比較します |
| 繰り返し精度 | 同条件でのばらつき | 判定の安定性を確認します |
| フレームレート | 一秒あたりの取得回数 | 対象物の移動速度に合わせます |
| 深度解像度 | 距離画像の画素数 | 小物体や細部の認識に影響します |
| 視野角 | 一度に見渡せる範囲 | 設置位置と検出範囲を検討します |
フレームレートと移動体の関係
応答速度を考える際は、カメラのフレームレートだけでなく、露光、信号処理、通信、判定ソフト、制御機器まで含めた遅延を見る必要があります。
たとえば毎秒三十フレームのカメラでも、画像処理と制御出力に時間がかかれば、危険物への反応は遅くなります。
反対に、必要以上に高いフレームレートを求めると、ノイズ増加、露光不足、処理負荷、消費電力の増加につながることがあります。
対象物の速度と、検出に必要な距離を基準にして、必要な更新周期を逆算する考え方が有効です。
移動速度が速い対象では、取得間隔の間に進む距離を確認します。
取得間隔が長いほど、対象物の位置は大きく変化します。
判定の余裕距離には、カメラの遅延と制御系の停止時間も加えて見積もります。
実機検証で確認したい条件
カタログスペックを確認した後は、実際の対象物と設置予定場所で評価することが重要です。
検証では、対象物を近距離、中距離、遠距離に置き、正面だけでなく斜め方向からも測定します。
白色、黒色、光沢面、透明物、濡れた表面など、現場で扱う材質をできる限り再現しましょう。
照明を点灯した状態、消灯した状態、窓から日光が入る状態も比較すると、屋外環境や照明干渉のリスクを把握しやすくなります。
一度の成功例ではなく、失敗しやすい条件を先に試すことが、導入後の手戻りを減らします。
屋外環境と設置設計のポイント
続いては屋外環境でTOFカメラを活用するための設置設計を確認していきます。
直射日光を避ける配置
屋外や半屋外で使用する場合は、カメラの視野に強い太陽光が直接入りにくい向きを検討します。
朝夕の低い日差しは、日中とは異なる方向からレンズへ入るため、設置時刻だけで判断してはいけません。
ひさし、遮光フード、筐体の庇を設けると、不要な光の侵入を抑えられる場合があります。
ただし遮光部材が視野を狭めたり、汚れをためたりしないよう、メンテナンス性も考慮しましょう。
屋外駐車場、搬入口、農業設備、建設現場などでは、季節による太陽高度の変化も確認したい要素です。
防塵防水とレンズ汚れへの対策
屋外環境では、雨、結露、砂ぼこり、虫、排気ガス、油分などがレンズ面を汚すことがあります。
レンズが汚れると反射光が弱まり、距離画像にノイズや欠損が生じやすくなります。
防塵防水性能の等級を確認するだけでなく、レンズ面の清掃方法、保護窓の交換性、結露防止ヒーターの必要性も検討しましょう。
保護窓を追加する場合は、その材質やコーティングが赤外光の透過率に影響する可能性があります。
防水性だけでなく光学的な見え方を維持する設計が、長期安定稼働には欠かせません。
照明機器との干渉対策
工場や倉庫では、LED照明、赤外線投光器、監視カメラ、他の距離センサーが近接することがあります。
これらの光源がTOFカメラの受光に影響すると、測距値が揺れたり、特定の場所だけ距離が欠損したりすることがあります。
導入時には、照明の点滅周波数、赤外線照明の有無、隣接センサーの照射波長、カメラの設置角度を確認します。
不具合が発生した場合は、照明を一時的に消して比較する、カメラを一台ずつ動かす、遮光板を追加するといった切り分けが有効です。
屋外環境での評価は、晴天だけで終わらせないことが重要です。
曇天、雨天、夜間、逆光、照明点灯時を含めて確認すると、実運用に近い課題が見えてきます。
用途別の選定基準
続いては用途別にTOFカメラを選ぶ際の基準を確認していきます。
ロボットと自動搬送機器の選び方
自律移動ロボットや無人搬送車では、広い視野角、十分なフレームレート、近距離の死角の少なさが重要になります。
床面の段差、人の足元、低い障害物まで検出する必要があるため、カメラの取り付け高さと角度を慎重に設計します。
安全用途では、TOFカメラ単体に依存せず、バンパーセンサー、レーザーセンサー、非常停止機構などとの組み合わせを考える必要があります。
処理遅延が停止距離に影響するため、カメラ性能だけではなく制御系全体で評価しましょう。
製造ラインと外観検査の選び方
製造ラインでは、ワークの有無、積み重なり、高さ、位置ずれ、容器の充填状態などを確認する用途にTOFカメラが使えます。
検査対象が光沢金属や黒色部品の場合は、測距誤差が出やすいため、照射角度や治具の色まで含めた調整が必要です。
微細な傷や印字の検査はRGBカメラが得意なことも多く、TOFカメラは高さや位置の判定を担当するという役割分担が向いています。
二次元画像と深度画像を組み合わせる構成にすると、判定の信頼性を高められる場合があります。
人物認識とスマート機器の選び方
人物認識、入退室管理、ジェスチャー操作、見守り機器では、近距離における深度精度、顔や手の形状を取得できる解像度、プライバシーへの配慮が重要です。
RGB画像を保存せず深度情報を中心に扱う設計は、用途によっては個人情報の取り扱いを抑える一助になります。
ただし深度データにも人物の行動や体格に関する情報が含まれるため、保存期間、アクセス権限、利用目的を明確にすることが求められます。
暗所性能が必要な場合は、赤外光照射時の安全性、他機器への影響、消費電力も確認しましょう。
TOFカメラのメリットとデメリットのまとめ
TOFカメラは、光の飛行時間を利用して、対象物までの距離を画像として取得する技術です。
高速な三次元認識、距離情報を使った物体分離、小型機器への組み込みやすさが主なメリットになります。
一方で、太陽光が強い屋外環境、黒色や鏡面の対象物、透明物、複数台の相互干渉では、測距精度が不安定になる可能性があります。
測距精度と応答速度は、現場条件を含めて評価することが重要です。
導入前には、必要な測定距離、許容誤差、対象物の材質、照明、移動速度、設置場所を整理しましょう。
実機による検証を行い、TOFカメラの得意分野と課題を理解したうえで選定すれば、ロボット、製造、物流、スマート機器で大きな効果を期待できます。