火星探査車とは?種類や特徴もわかりやすく解説!(ローバー:走行性能:搭載機器:ミッション目的など)
火星探査車は、遠い火星の地表を自ら走り、岩石や土壌、大気を詳しく調べるロボットです。
ニュースで見るローバーは小さく見えることもありますが、火星に生命の痕跡があるのか、過去に水が存在したのかを探るための高度な科学機器を積んでいます。
地球から直接操縦できない環境で、通信の遅れや砂嵐、急な斜面にも向き合う点が大きな特徴です。
この記事では、火星探査車の種類、走行性能、搭載機器、代表的なミッション目的を、初めて知る人にもわかりやすく紹介します。
火星探査車の意味と役割
それではまず火星探査車の基本的な意味と役割について解説していきます。
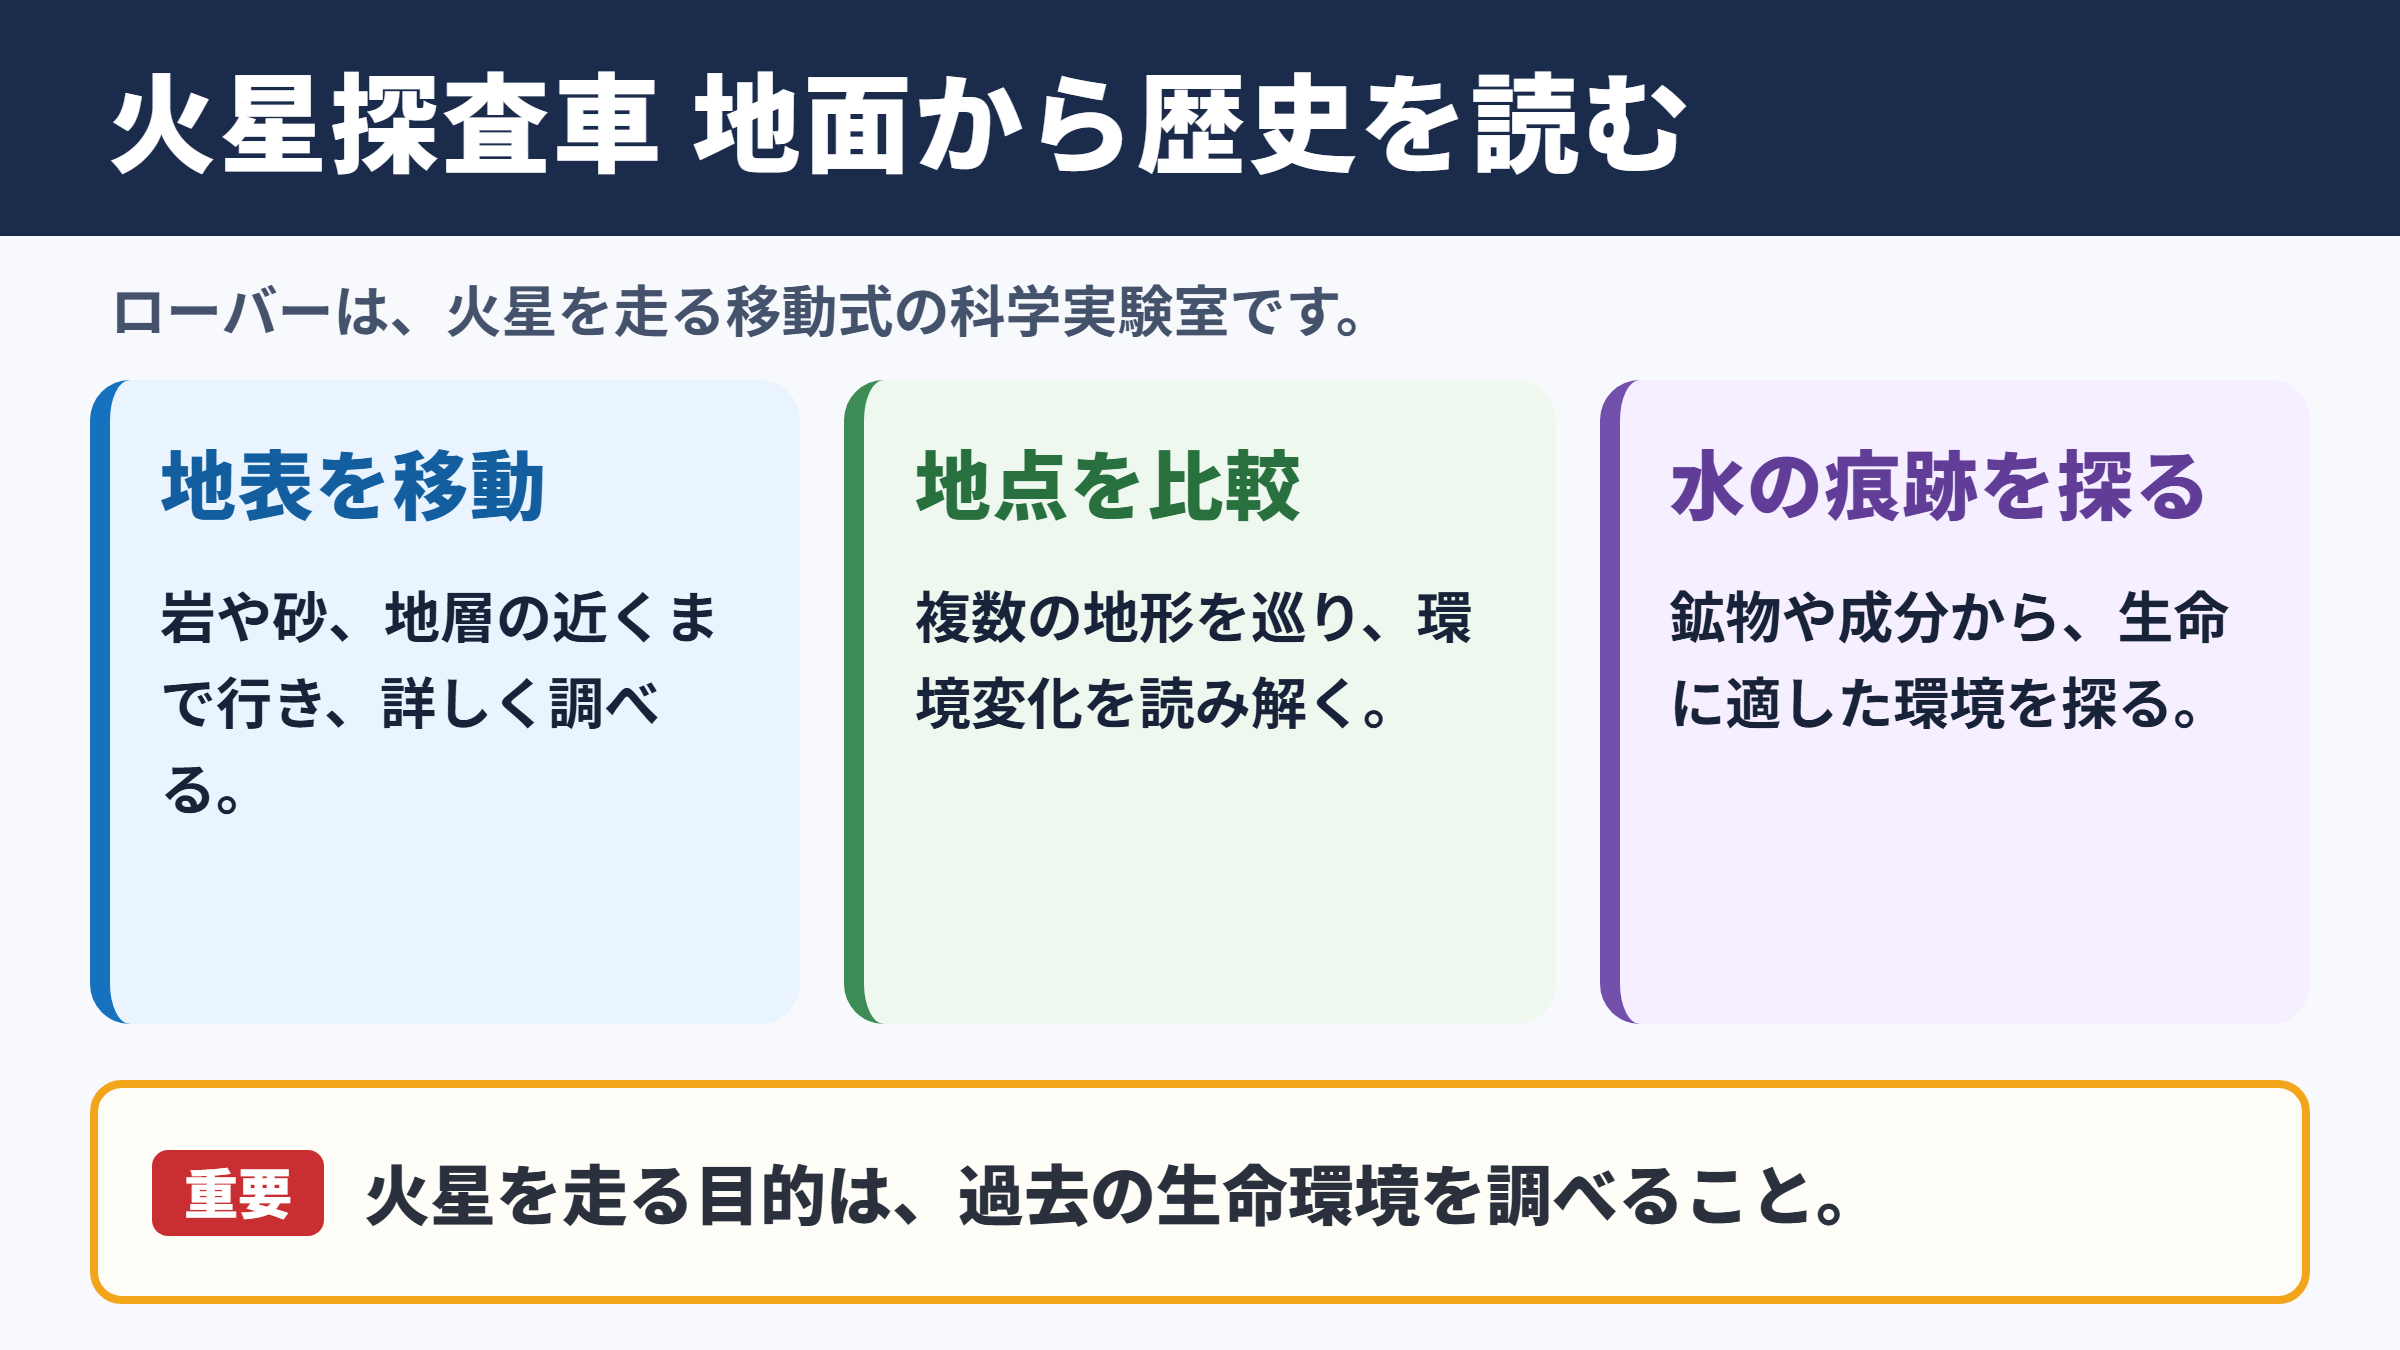
地表を移動して調査するローバー
火星探査車は英語でローバーと呼ばれ、着陸した地点の周辺を走行しながら観測を行う無人探査機です。
上空から火星を観測する周回衛星とは異なり、岩の表面、砂粒、地層の断面などに近づいて調べられることが強みです。
火星の地面には、過去の川や湖、火山活動、風による浸食が残した地形が広がっています。
ローバーはカメラで景観を撮影するだけでなく、気になる岩まで移動し、アームを伸ばして表面の成分を分析します。
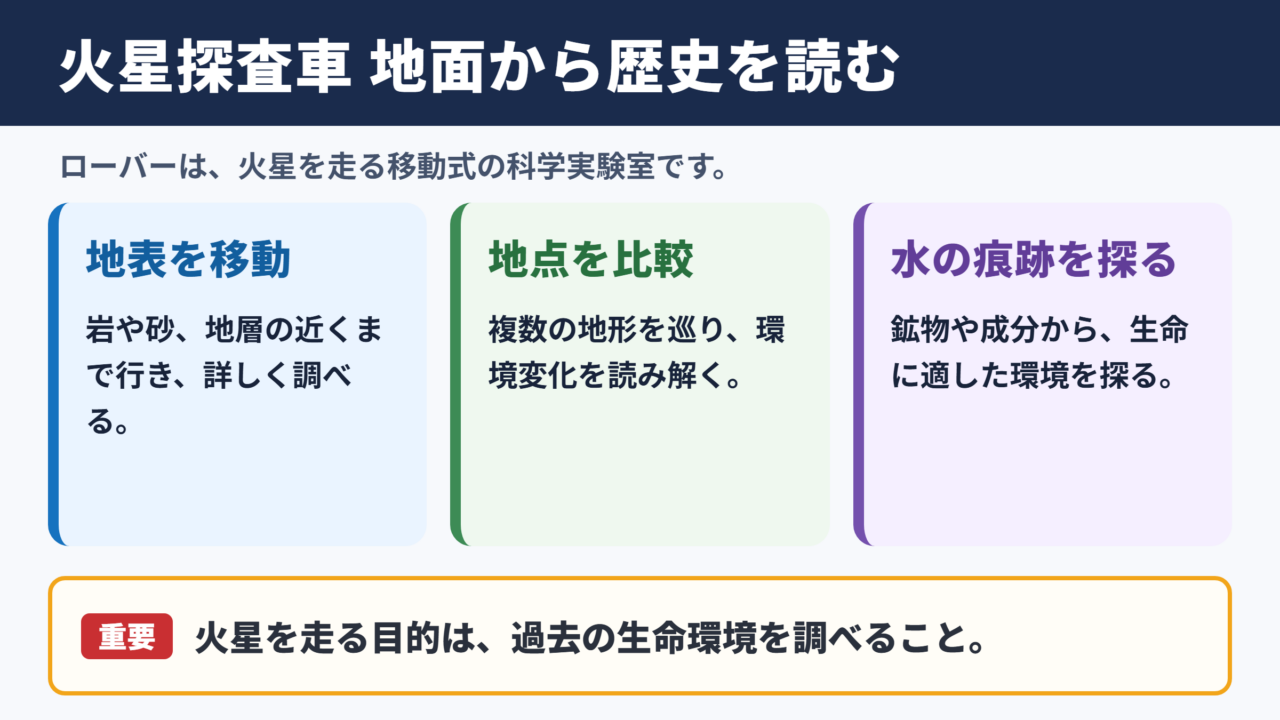
火星の歴史を地面から読み解く移動式の科学実験室と考えると、その役割を理解しやすいでしょう。
着陸機との違い
火星に降りる探査機には、移動しない着陸機と、車輪で移動する火星探査車があります。
着陸機は特定地点で長時間観測することに向き、ローバーは複数の地形や岩石を比較したい場合に適しています。
たとえば、ひとつのクレーターの底と縁では、堆積物の種類や水に触れた痕跡が異なる可能性があります。
火星探査車なら、地質学的に意味のある場所へ少しずつ進み、観測結果をつなげて環境の変化を追えます。
ただし、走行するためには電力、地図作成、障害物回避、姿勢制御まで必要となり、設計は複雑になります。
火星で探る大きな問い
火星探査の中心的な問いは、火星がかつて生命に適した環境だったかという点です。
現在の火星は寒冷で乾燥し、大気も薄い環境ですが、地形や鉱物には昔の水の存在を示す手掛かりが見つかっています。
探査車は粘土鉱物、硫酸塩、有機物に関係する化学成分などを調べ、過去の湖や地下水の条件を推定します。
生命そのものを見つけるだけではなく、生命が生まれ得る場所だったかを確認することも重要なミッションです。
火星探査車の目的は、単に火星を走ることではありません。
地形、岩石、鉱物、大気の情報を組み合わせ、火星がどのように変化してきたのかを解明することにあります。
火星探査車の種類と代表機
続いては火星探査車の種類と代表的な機体を確認していきます。
初期の小型ローバー
火星探査車の歴史で象徴的な存在が、1997年に火星を走行したソジャーナです。
ソジャーナは小型で、岩石の元素組成を調べる装置を搭載していました。
走行距離は後の大型ローバーより短いものの、火星の地表を移動しながら科学観測を行えることを示した点で大きな成果です。
火星の岩石が地球の火山岩と似た性質を持つことなどを確認し、その後の探査計画の基礎になりました。
小さな探査車でも現地でしか得られない情報があると世界に示したミッションといえます。
長距離を走ったスピリットとオポチュニティ
2004年には、スピリットとオポチュニティという双子の火星探査車が火星に到着しました。
両機は太陽電池を主な電源にし、カメラや分光計、岩石を削る装置などを活用して広い地域を調査しました。
とくにオポチュニティは当初計画を大きく超えて活動し、火星で長期間走行したローバーとして知られています。
地層や鉱物の観測から、火星の一部にはかつて水が長く存在し、化学的に比較的穏やかな環境があった可能性が示されました。
太陽電池は軽量で扱いやすい一方、砂やほこりがパネルに積もると発電量が落ちるという課題もあります。
大型科学ローバーのキュリオシティとパーサヴィアランス
近年の代表機は、キュリオシティとパーサヴィアランスです。
キュリオシティはゲール・クレーターで、火星の環境が微生物の生存に適していた可能性を調べてきました。
パーサヴィアランスはジェゼロ・クレーターを走行し、古代の湖や三角州に残る岩石を詳細に観測しています。
両機は放射性同位体熱電気転換器を電源に使うため、日照の弱い時期や夜間にも比較的安定して活動できます。
パーサヴィアランスは将来の地球帰還を見据え、岩石試料を採取して容器に保存する役割も担っています。
| 探査車 | 主な特徴 | 代表的な目的 |
|---|---|---|
| ソジャーナ | 小型の実証型ローバー | 地表走行と岩石分析の実証 |
| スピリット | 太陽電池を使う双子探査車 | 火山岩と地形の調査 |
| オポチュニティ | 長期走行を達成した探査車 | 水の痕跡と堆積岩の調査 |
| キュリオシティ | 大型の分析装置を搭載 | 居住可能環境の検証 |
| パーサヴィアランス | 試料採取と保存に対応 | 生命痕跡の探索と試料回収準備 |
走行性能と火星環境への対応
続いては火星探査車の走行性能と、厳しい環境への対応を確認していきます。
六つの車輪とロッカーボギー機構
多くの火星探査車は六輪構造を採用しています。
車輪が多いほど、石や段差を越える際に接地を保ちやすく、片側の車輪が高くなっても車体が大きく傾きにくくなります。
代表的な仕組みがロッカーボギー機構です。
左右の車輪を支える部品が連動し、地面の起伏に合わせて車輪の位置を調整するため、サスペンションを強く弾ませずに安定して進めます。
火星では速さよりも転倒せず確実に進む性能が何より重要です。
自律走行と地球からの指令
火星と地球の間には大きな距離があり、送った信号が届くまでには時間がかかります。
そのため、ゲームのようにリアルタイムでハンドル操作することはできません。
地上の運用チームは、衛星画像やローバーが撮影した写真を見ながら、次に進む経路や観測の優先順位を計画します。
一方で探査車自身も、危険な岩や深い砂地を避けるための自律航法機能を持ちます。
カメラで周囲の立体形状を把握し、安全性を判断しながら短い距離を進む仕組みです。
火星探査車の移動は、地球からの指令と機体側の自律判断を組み合わせて行われます。
地上チームが目的地を示し、探査車が目の前の障害物を確認する分担です。
砂嵐と温度差への備え
火星では砂嵐が発生し、細かなほこりが機器や太陽電池に影響します。
大気が薄いため、地球のような強い風圧ではなくても、長期間にわたり砂が積もることで発電量が下がることがあります。
また、昼と夜の温度差が大きく、電子機器や電池には厳しい条件です。
探査車には断熱材、ヒーター、温度管理の機構が組み込まれ、夜間や冬季の低温から重要部品を守ります。
車輪も硬い岩で傷むことがあるため、走行ルートの選択は科学観測と同じほど慎重に行われます。
火星の地面は平らな道路ではありません。
岩、砂丘、傾斜、ほこり、低温を前提に設計された走行システムが、長期探査を支えています。
搭載機器と観測方法
続いては火星探査車に搭載される機器と観測方法を確認していきます。
景観を記録する高性能カメラ
火星探査車には、周囲を広く撮影するカメラ、遠方を拡大して撮影するカメラ、車輪付近を見るカメラなどが搭載されています。
画像は地形の把握だけでなく、次の走行計画や危険箇所の判定にも使われます。
立体視できる複数のカメラを用いれば、岩までの距離や斜面の角度も推定可能です。
色の情報は岩石の違いを見分ける助けになり、地球の研究者が観測対象を選ぶ際の重要な材料になります。
火星の美しい写真は科学観測と安全運転の両方に役立つデータです。
鉱物と元素を調べる分析装置
火星の過去を知るには、岩石に含まれる元素や鉱物を調べる必要があります。
探査車には、レーザーを照射して発生する光を分析する装置、蛍光を利用して元素を調べる装置、赤外線などで鉱物を識別する分光計が搭載されます。
レーザー分析では、離れた岩の表面をわずかに加熱し、そのときの発光から成分を推定します。
粘土鉱物や炭酸塩などが見つかれば、水との関わりを考える手掛かりになります。
観測は一度で終わらず、カメラ、分光計、接触型の分析装置を組み合わせて確かめられます。
岩石の分析では、見た目が似ていても成分が異なる場合があります。
そのため、画像による候補選びと、分光や元素分析による確認を重ねることが大切です。
ロボットアームと試料採取装置
大型の火星探査車には、先端に機器を付けたロボットアームがあります。
アームを使うと、岩石の表面へ分析器を近づけたり、表面を削って風化していない内部を観察したりできます。
パーサヴィアランスのような機体では、ドリルで岩石の円柱状試料を採取し、密封容器へ収めることも可能です。
試料を地球へ持ち帰れれば、火星上の機器より大きく精密な研究設備で、年代測定や有機物の分析を行える期待があります。
現地分析と試料回収の準備を並行することが、現在の火星探査の大きな特徴です。
ミッション目的と生命探索
続いては火星探査車が担うミッション目的と生命探索を確認していきます。
過去の水環境の復元
火星にはクレーター、谷、扇状地、三角州のような地形があり、過去に水が流れたり、湖ができたりした可能性を示しています。
探査車は地層の重なり方、粒の大きさ、鉱物の種類を観察し、いつどのような水環境があったのかを推定します。
流れの速い川なら比較的大きな粒が運ばれ、静かな湖なら細かな泥が積もりやすいと考えられます。
こうした地質学の知識を火星の現場へ応用することで、古代の景観を少しずつ復元します。
水の存在期間と化学的な性質は、生命が暮らせる環境だったかを考える重要な条件です。
生命痕跡を探す視点
火星探査車は、現在の火星で動く生物を探すだけではありません。
むしろ、何十億年も前に存在したかもしれない微生物の痕跡が残りやすい岩石を探すことが重要です。
生命痕跡の候補には、有機分子の存在、特定の鉱物の組み合わせ、微細な構造などがあります。
ただし、ひとつの発見だけで生命がいたと断定することはできません。
地質環境、化学反応、試料の保存状態を総合的に検証し、生命以外の原因も慎重に検討します。
生命探索では、見つかった成分だけを見て結論を急がないことが重要です。
火星の地質と化学を幅広く調べ、複数の証拠が一致するかを確認します。
将来の有人探査への貢献
火星探査車が集める情報は、将来の有人火星探査にも役立ちます。
地形の危険性、大気中のほこり、放射線環境、利用できる水資源の候補などを知ることは、人が安全に活動するための基礎になります。
火星の土壌にどのような化学物質が含まれるのかを把握することも、居住設備や宇宙服の設計に関わります。
ローバーは科学調査の先駆者であると同時に、人類が火星へ行くための偵察隊でもあります。
無人探査で得た確かな現地データが、次の挑戦の安全性を高めます。
火星探査車の情報を読み解く視点
続いては火星探査車のニュースや画像を読み解く視点を確認していきます。
走行距離だけで判断しない見方
探査車の活動では、走行距離が注目されがちです。
しかし、数メートルしか進まない日でも、重要な岩石を詳細に分析していることがあります。
科学的な価値は、遠くまで走った距離だけで決まるものではありません。
地層の境目、珍しい鉱物、古い水環境を示す岩を見つけたときは、時間をかけた観測が優先されます。
移動と分析の配分を見ると、ミッションの狙いをより深く理解できます。
画像の色と大きさの注意点
公開される火星の画像は、見やすさのために色調整や合成が行われる場合があります。
これは画像が不正確という意味ではなく、岩石の違いや地形の特徴を研究者が確認しやすくする処理です。
また、広角カメラでは近くの岩が大きく見え、遠くの地形が小さく見えることもあります。
画像を見る際は、車輪、アーム、既知の大きさを持つ部品を比較対象にすると、実際のスケールを想像しやすくなります。
火星画像を読むときは、撮影日時、カメラの種類、色調整の有無、対象物までの距離を確認すると理解が深まります。
一枚の写真だけでなく、連続画像や観測データと合わせる視点が有効です。
国際的な探査計画とのつながり
火星探査は一国だけで完結するものではなく、各国の周回機、着陸機、通信衛星、研究機関が関わる大規模な取り組みです。
周回衛星は着陸候補地の画像を撮影したり、探査車と地球の通信を中継したりします。
地上の科学者は世界各地でデータを検討し、地質学、化学、生命科学、工学の知見を結び付けます。
火星探査車の成果を読む際には、ローバー単体ではなく、軌道上と地上のチームも含めた探査網として見るとよいでしょう。
一台のローバーの発見は、多くの観測機と研究者の協力によって支えられています。
火星探査車のまとめ
火星探査車は、火星の地表を走りながら、岩石、土壌、大気、地形を調べる無人ロボットです。
ソジャーナのような小型機から、キュリオシティやパーサヴィアランスのような大型科学ローバーまで、目的と搭載機器に応じた種類があります。
六輪構造、自律走行、温度管理、通信技術によって、地球から遠く離れた火星でも長期の観測を続けられます。
カメラ、分光計、レーザー分析装置、ロボットアームは、火星の過去に水があったのか、生命に適した環境だったのかを調べるための重要な装備です。
今後は採取した岩石試料の研究や、有人探査に向けた環境調査もさらに重要になるでしょう。
火星探査車は、火星の過去と人類の未来をつなぐ存在として、これからも多くの発見を届けてくれるはずです。