SLAMの意味をわかりやすく!ビジネスでの活用例・仕組み・ロボティクスとの関係も(自己位置推定・地図作成・自動化など)
SLAMは、ロボットや自動運転機器が周囲の環境を理解しながら、自分がどこにいるかを把握するための重要な技術です。
製造業の搬送ロボット、倉庫の自律走行車、清掃ロボット、建設現場の計測など、ビジネスでの導入場面も急速に広がっています。
専門用語に見えますが、役割を自己位置推定と地図作成に分けると、仕組みはぐっと理解しやすくなるでしょう。
この記事ではSLAMの意味、基本構造、ロボティクスとの関係、活用例、導入時の確認点をわかりやすく解説します。
SLAMの意味と自律移動における役割
それではまずSLAMの意味と自律移動における役割について解説していきます。
自己位置推定と地図作成を同時に行う技術
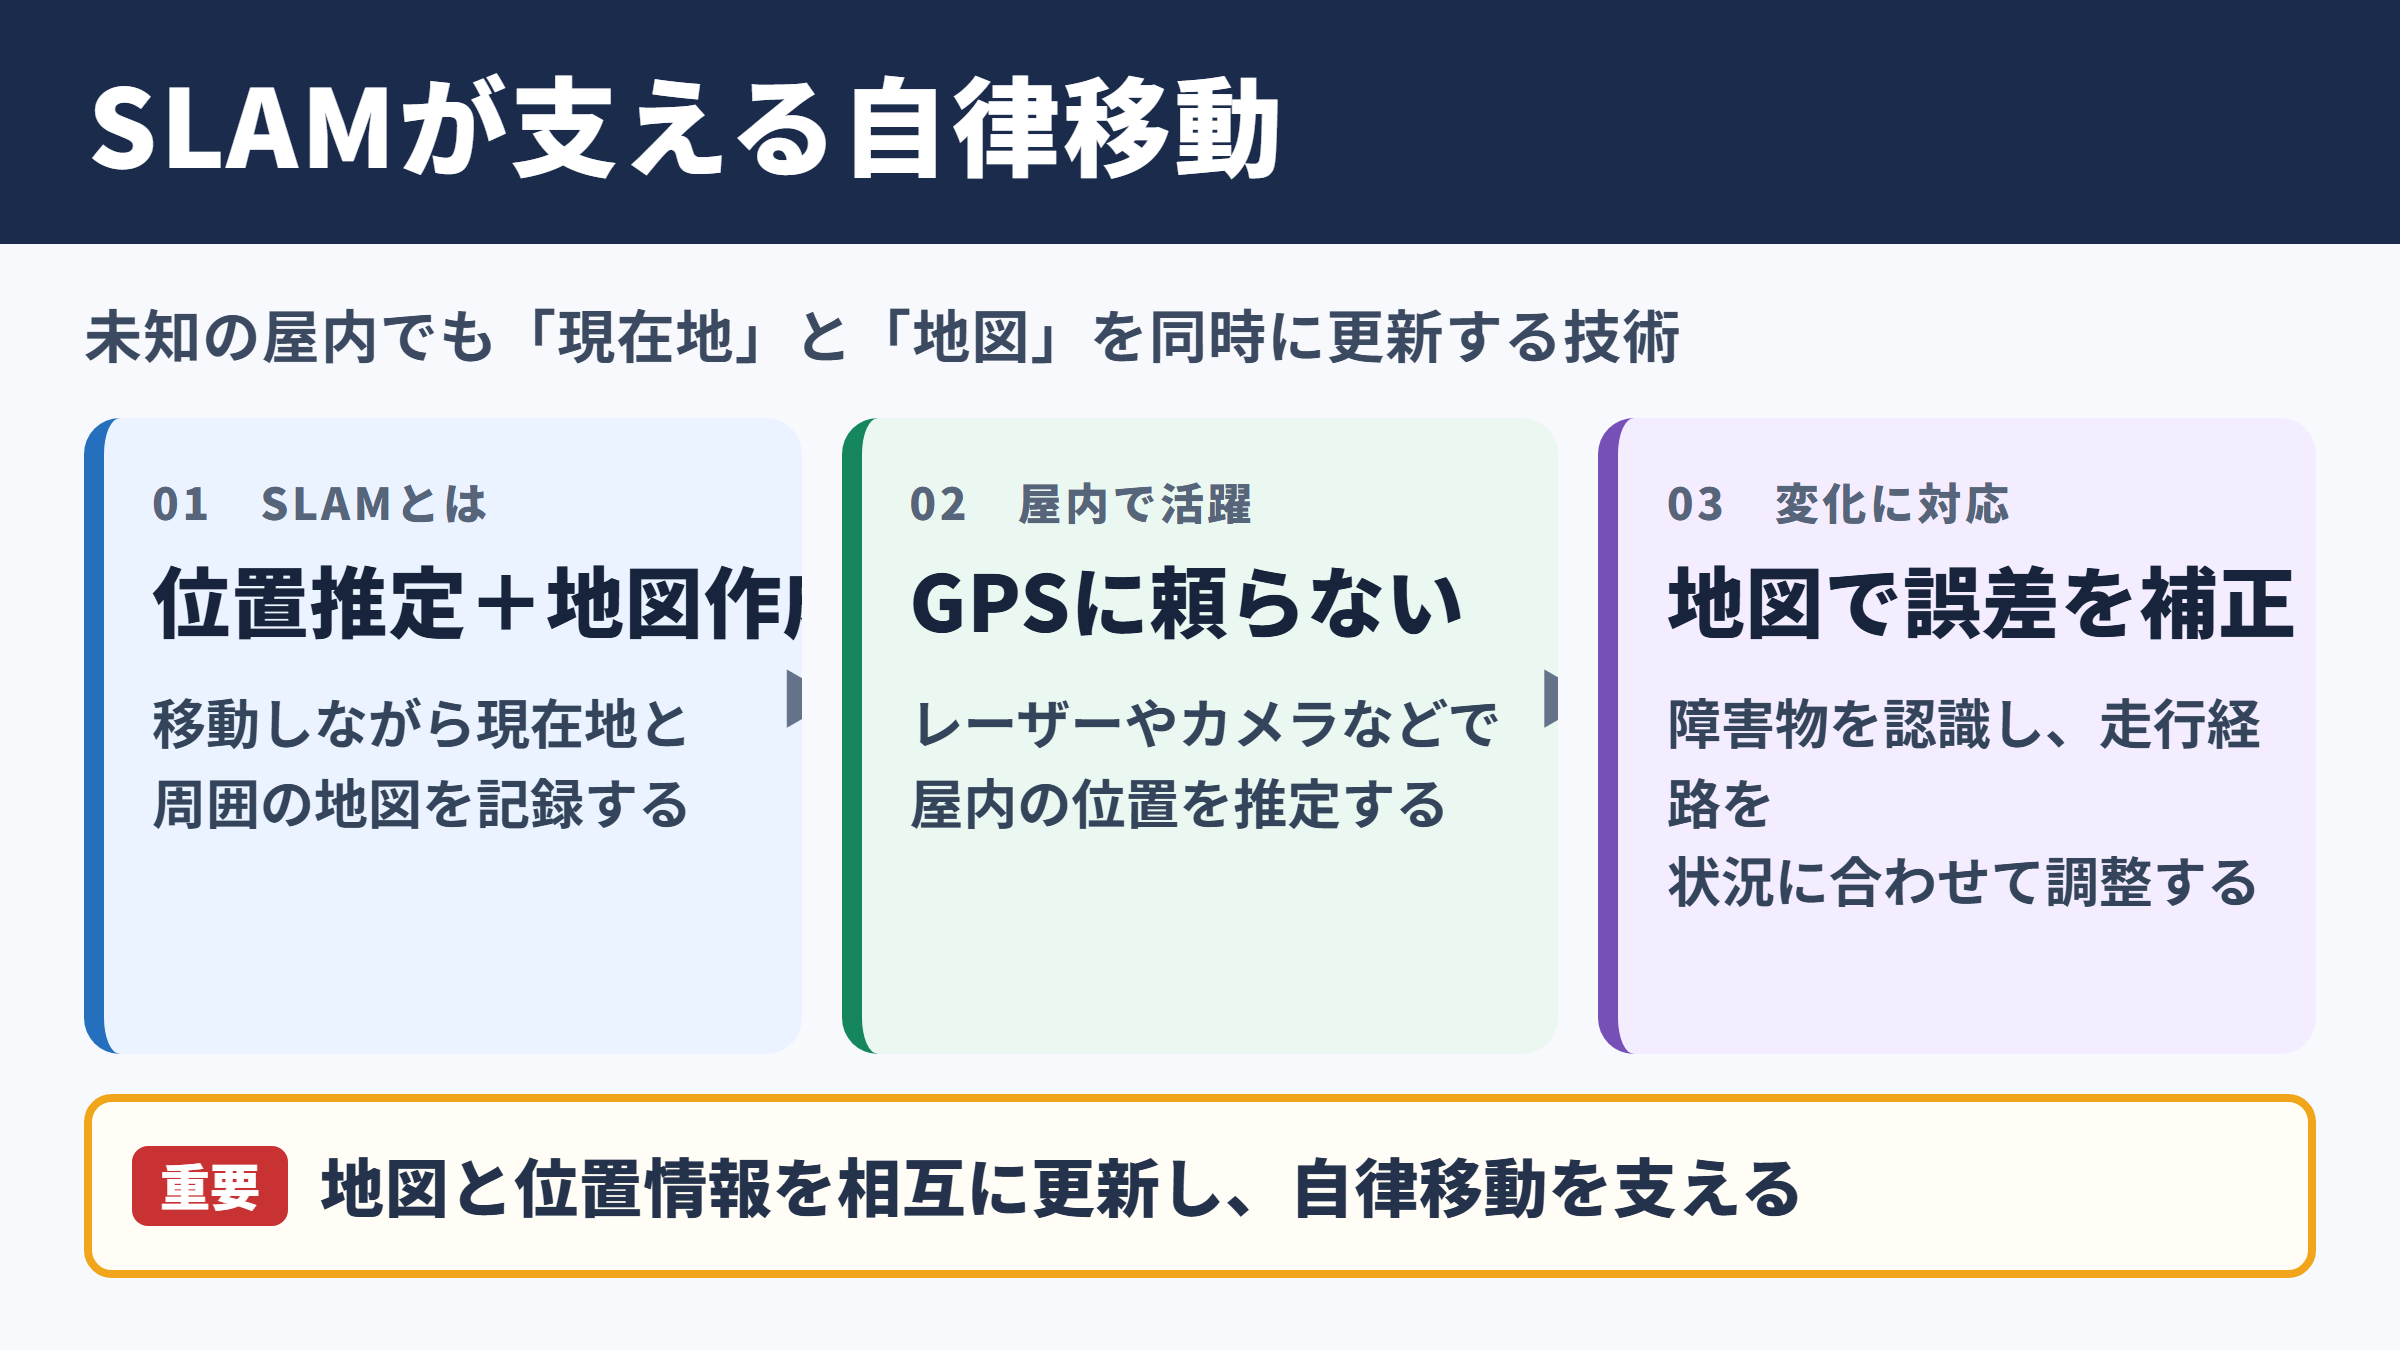
SLAMはSimultaneous Localization and Mappingの略で、日本語では同時自己位置推定と地図作成と表現されます。
機器が未知の空間を移動しながら、現在地を推定し、同時に周囲の壁、棚、柱、障害物などの位置を地図として記録する技術です。
現在地を知ることと、周囲の地図を作ることを同時に進める点がSLAMの大きな特徴です。
あらかじめ精密な地図が用意されている場所だけを走るのではなく、環境の情報をセンサーで取得しながら判断できるため、現場の変化に対応しやすくなります。
たとえば倉庫内に新しい棚が置かれた場合でも、適切なセンサーとソフトウェアを備えたロボットであれば、障害物を認識して走行経路を調整できます。
SLAMは位置情報だけを求める技術ではありません。
周囲の形状や特徴を地図化し、その地図を使って位置の誤差を補正する循環的な仕組みが重要です。
GPSだけでは補えない屋内環境の位置情報
屋外ではGPSや衛星測位を利用できますが、建物の中、地下、工場の奥まった区画では電波が届きにくく、数メートル単位の誤差が業務に影響することがあります。
SLAMはレーザー、カメラ、車輪の回転量、慣性センサーなどを組み合わせ、屋内でも位置を推定できるようにします。
特に物流施設や病院、店舗、オフィスでは、屋内の移動を自動化したい需要が高いため、GPSに依存しない自己位置推定が導入価値につながります。
ただし、SLAMを使えば常に正確な位置がわかるわけではありません。
照明、床面の状態、人の往来、反射しやすい素材、棚の配置変更など、現場特有の条件が精度に影響します。
地図と位置が相互に精度を高める関係
SLAMでは、地図が不十分だと現在地の推定が不安定になり、現在地がずれると地図の記録にも誤差が生じます。
この難しさを処理するため、取得したセンサーデータと過去の観測結果を比較し、位置と地図を繰り返し更新します。
同じ柱や壁面、棚の角などを再び検出できれば、ロボットは自分の移動距離の誤差を修正しやすくなります。
長い通路を走行したあとに出発地点付近へ戻り、同じ特徴を見つけて全体のずれを整える処理は、ループ閉じ込みと呼ばれることがあります。
地図を作る作業と地図を頼りに位置を直す作業が連動するため、SLAMは単純な距離計測よりも高度な認識技術といえるでしょう。
SLAMを構成するセンサーと処理の流れ
続いてはSLAMを構成するセンサーと処理の流れを確認していきます。
LiDARとカメラによる環境認識
SLAMで利用される代表的なセンサーには、LiDAR、カメラ、深度カメラがあります。
LiDARはレーザー光を照射し、反射して戻るまでの時間から対象物までの距離を測定する装置です。
壁や棚、柱の形状を点群として捉えやすく、照明の影響を受けにくい機種もあるため、工場や倉庫で使われるケースが多く見られます。
一方のカメラは、文字、模様、物体の輪郭など、視覚的な特徴を豊富に取得できる点が魅力です。
カメラ画像を中心に位置を推定する方式はVisual SLAMと呼ばれ、スマートフォン、AR機器、ドローンなどでも活用されています。
| 主な手段 | 取得しやすい情報 | 活用しやすい場面 |
|---|---|---|
| LiDAR | 距離、壁面、立体形状 | 倉庫、工場、夜間を含む移動 |
| 単眼カメラ | 色、模様、特徴点 | AR、低コストな画像認識 |
| 深度カメラ | 画像と奥行き | 屋内ロボット、近距離の認識 |
| IMU | 加速度、角速度、姿勢変化 | 急な動きの補助、ドローン |
| エンコーダー | 車輪の回転量、移動距離 | 搬送ロボット、移動台車 |
現実のシステムでは、一つのセンサーだけに頼らず、複数の情報を組み合わせる設計が一般的です。
異なる弱点を補い合うセンサーフュージョンにより、環境変化への強さと位置推定の安定性を高めます。
特徴点抽出と観測データの照合
カメラを使うSLAMでは、画像内から再発見しやすい特徴点を抽出します。
窓枠の角、案内板の輪郭、床模様の交点など、周囲の画像の中で識別しやすい箇所が候補になります。
LiDARの場合は、壁の直線、柱の位置、空間の形状、点群の重なりなどを比較する方法が中心です。
新しく取得したデータを過去の地図と照合し、一致する特徴が多ければ、機器は自分の位置と向きをより確からしく推定できます。
ただし、白一色の壁が続く場所や、同じ棚が規則正しく並ぶ場所では、特徴が似通って位置を誤認する可能性もあります。
自己位置推定の考え方は、前回の位置に移動量を足し、センサー観測で誤差を補正する流れです。
推定位置は前回の位置と移動量を基に算出し、観測した壁や特徴点とのずれを用いて更新します。
オドメトリとIMUによる移動量の補助
車輪付きロボットでは、エンコーダーから得た車輪の回転量を使い、どれだけ進んだかを推定します。
この方法はオドメトリと呼ばれ、短い距離では有効ですが、車輪の空転や床面の凹凸によって少しずつ誤差が蓄積します。
IMUは加速度や角速度を計測し、機器の向きや急な動きを補助するセンサーです。
オドメトリだけでは滑りに弱く、カメラだけでは暗所や逆光に弱いというように、それぞれに得意不得意があります。
移動量の推定と周囲の観測を組み合わせることで、片方だけでは補えない誤差を抑えやすくなります。
ロボティクスとSLAMの関係
続いてはロボティクスとSLAMの関係を確認していきます。
自律移動ロボットの判断基盤
ロボティクスにおけるSLAMは、自律移動ロボットが安全かつ効率的に動くための判断基盤です。
ロボットアームのように決められた場所で動く設備と異なり、移動ロボットは周囲の状況に応じて自分の位置と進行方向を判断しなければなりません。
搬送ロボットが充電ステーションへ戻る場合、現在地、目的地、通行可能な経路、障害物の位置を把握する必要があります。
SLAMで生成した地図は、その後の経路計画や障害物回避に利用されます。
認識、位置推定、経路計画、走行制御は互いにつながった工程であり、SLAMはその出発点の一つです。
自動化設備と人の動線の両立
物流倉庫や製造現場では、ロボットだけでなく、人、フォークリフト、台車などが同じ空間を移動します。
固定ルートだけを走る設備では、通路が一時的に塞がれたときに対応しにくいことがあります。
SLAMを備えたAMRは、地図とセンサー情報を基に障害物を検知し、停止、減速、迂回などの判断を行えます。
もちろん、安全対策はSLAMだけで完結しません。
速度制限、非常停止、立入区域の設定、作業者への教育、現場の運用ルールまで含めて設計することが大切です。
ロボット導入の目的は、単に人を置き換えることではありません。
重い荷物の運搬、移動時間の削減、作業の平準化、データ取得の自動化など、現場の課題に合わせて役割を定めることが重要です。
AMRとAGVの違い
AGVは無人搬送車を指し、磁気テープ、床面マーカー、QRコード、誘導線などに沿って走行するタイプが代表的です。
AMRは自律走行搬送ロボットを指し、センサーや地図を活用して走行経路を柔軟に選択できるタイプとして説明されることが多いでしょう。
ただし、製品ごとに機能の範囲や呼び方は異なるため、名称だけで性能を判断するのは避けるべきです。
SLAMの搭載有無、地図作成方法、障害物回避の条件、再現可能な停止精度、運用に必要な通信環境を確認する必要があります。
| 比較項目 | AGVの一般的な傾向 | AMRの一般的な傾向 |
|---|---|---|
| 走行の基準 | 誘導線やマーカー | 地図、センサー、自己位置推定 |
| 経路変更 | 設備変更を伴いやすい | ソフトウェア設定で対応しやすい |
| 環境変化への対応 | 固定環境で安定しやすい | 変化する環境で利点が出やすい |
| 導入時の確認点 | 誘導設備とレイアウト | 地図精度とセンサー条件 |
ビジネスにおけるSLAM活用の場面
続いてはビジネスにおけるSLAM活用の場面を確認していきます。
物流倉庫と工場の搬送業務
SLAMが活用される代表的な領域は、物流倉庫と製造工場です。
部品、資材、完成品を運ぶ作業は移動距離が長くなりやすく、担当者の経験や繁忙状況によって負荷が変わります。
搬送ロボットにSLAMを組み合わせれば、棚や通路を地図化し、指示された場所まで荷物を運ぶ仕組みを構築できます。
作業者はピッキング、検品、品質確認など、人の判断が求められる業務に時間を使いやすくなるでしょう。
搬送の自動化は移動そのものを減らすのではなく、人が歩く時間を最適化する取り組みとして考えると効果を整理しやすくなります。
清掃、警備、施設管理の自動化
清掃ロボットは、床面を認識し、清掃済みの範囲と未清掃の範囲を把握するためにSLAMを利用する場合があります。
オフィス、商業施設、ホテル、病院のように広い屋内空間では、毎回同じ品質で巡回できることが利点になります。
警備ロボットでは、巡回ルートの管理、指定地点での撮影、異常時の通知などに地図情報が役立ちます。
施設管理では、ロボットが取得した画像やセンサーデータを点検記録に結び付け、設備異常の早期発見を目指す使い方も考えられます。
ただし、個人情報や撮影範囲への配慮が必要になるため、運用ルールと掲示、データの保管方針を事前に整えることが欠かせません。
建設、測量、点検における三次元データ
SLAMは移動ロボットだけでなく、建設、測量、設備点検でも利用されています。
LiDARやカメラを搭載した端末を持って建物内を歩けば、周囲の形状を三次元データとして取得し、現況確認に活用できる場合があります。
工事の進捗を記録したり、図面と現場の差異を確認したり、保守点検の対象を可視化したりする業務で役立つ可能性があります。
ドローンとSLAMを組み合わせると、GPSが使いにくい屋内や狭い構造物の近くでも、飛行位置を補助できることがあります。
三次元計測では、データの取得精度と業務上必要な精度を分けて考えます。
数センチメートルの誤差が許容される巡回記録と、ミリメートル単位を求める寸法検査では、必要な機材と手順が異なります。
SLAMの精度を左右する環境と導入条件
続いてはSLAMの精度を左右する環境と導入条件を確認していきます。
環境の特徴量と認識しにくい場所
SLAMの精度は、センサーの性能だけでなく、対象環境にどのような特徴があるかによって変わります。
広い白壁、長く単調な通路、同じ形状の棚が連続する区画は、カメラやLiDARが位置を識別しにくい場面になり得ます。
ガラス、鏡面、金属面はレーザーの反射を不安定にし、透明な障害物は検出を難しくすることがあります。
人や台車が頻繁に移動する場所では、固定物と一時的な障害物を区別する処理も求められます。
現場で実際に走らせて地図を確認する事前検証は、導入後の想定外を減らすために重要です。
地図更新とレイアウト変更への対応
倉庫や店舗では、棚の位置、積載物、通路幅、仮設物などが変わることがあります。
地図を一度作れば終わりではなく、レイアウト変更時に再計測や再設定が必要になるケースを想定しておくべきでしょう。
変更頻度が高い現場では、地図更新にかかる時間、担当者、停止時間、検証手順まで含めて運用を設計します。
地図の版管理を行い、いつ、誰が、どの区画を更新したかを残しておくと、トラブル発生時の原因調査にも役立ちます。
SLAM導入では、地図を作れるかだけでなく、地図を継続して正しく保てるかが重要です。
日々のレイアウト変更、清掃、通信障害、バッテリー交換まで含めた運用を事前に確認しましょう。
求める停止精度と安全設計
ロボットが荷物を運ぶ場合、どの地点でどの程度の誤差まで許容されるかを明確にする必要があります。
単に目的地付近へ到達できればよい業務と、コンベヤーや棚へ正確に接続しなければならない業務では、求められる停止精度が異なります。
停止精度を高めるために、SLAMで大まかな位置へ移動した後、マーカー、二次元コード、追加センサーなどで最終位置を補正する設計もあります。
SLAMは万能な単独機能ではなく、必要精度に合わせて周辺技術と組み合わせるものです。
導入要件は、必要精度、走行速度、通路幅、積載重量、稼働時間、安全要件、通信環境の順に具体化すると整理しやすくなります。
特に停止位置の許容差は、発注前に数値として合意しておくとよいでしょう。
SLAM導入を進めるための検討手順
続いてはSLAM導入を進めるための検討手順を確認していきます。
自動化したい業務の切り分け
最初に行うべきことは、SLAMを使うこと自体を目的にせず、どの業務課題を解決したいかを明確にすることです。
搬送距離が長い、ピーク時に人手が足りない、夜間の巡回が負担になる、作業記録が残りにくいなど、具体的な課題を書き出します。
対象業務の開始地点、終了地点、発生回数、所要時間、例外対応を把握すれば、自動化の優先順位を決めやすくなります。
人の移動を減らすのか、稼働時間を延ばすのか、安全性を高めるのかで、最適なロボットやシステムは変わります。
PoCによる走行検証と評価指標
本格導入の前には、PoCと呼ばれる小規模な実証検証を実施する方法が有効です。
現場の一部エリアで実機を走行させ、地図作成にかかる時間、自己位置推定の安定性、障害物への対応、充電、通信状態を確認します。
評価では、走行成功率だけでなく、停止精度、復旧にかかる時間、人との干渉、保守担当者の負担も測定します。
デモ環境で動くことと、日常業務で安定して使えることは別の評価項目です。
繁忙時間、照明条件の違い、雨天時の出入口、棚が満載の状態など、実運用に近い条件を含めると判断の質が上がります。
費用対効果と運用体制
導入費用を検討するときは、ロボット本体だけでなく、センサー、管理ソフトウェア、通信設備、保守契約、地図更新、教育費用を含めて考えます。
削減できる工数だけでなく、作業品質の安定、記録の自動化、安全性向上、採用難への対応といった効果も評価対象になります。
一方で、トラブル発生時に誰が一次対応を行うか、機器停止中の代替手段をどうするかも決めておく必要があります。
現場担当者、情報システム部門、安全管理部門、外部ベンダーの役割を整理し、連絡経路を明確にすると運用が定着しやすくなります。
SLAM活用の要点まとめ
SLAMは、機器が移動しながら自己位置推定と地図作成を同時に行う技術です。
LiDAR、カメラ、IMU、車輪の回転情報などを組み合わせることで、GPSが届きにくい屋内でも自律移動の基盤を作れます。
物流、製造、清掃、警備、建設、点検など、現場の移動や空間情報を扱う多くの業務で活用の可能性があります。
ただし、環境の特徴、反射物、レイアウト変更、必要な停止精度、安全対策によって、導入の成否は大きく変わります。
まずは自動化したい業務と必要な精度を明確にし、実際の現場でPoCを行いながら、SLAMとロボティクスを活かせる運用を設計していきましょう。