TOFカメラとは?意味や仕組みは?(Time of Flight:距離画像センサー:赤外線:測距など)
TOFカメラは、対象物までの距離を画素ごとに捉えられる距離画像センサーです。
スマートフォンの顔認証、ロボットの障害物検知、工場での検品、車載システムなど、身近な場面から産業用途まで活用が広がっています。
一見すると通常のカメラに似ていますが、色や明るさを主に記録するカメラとは異なり、光が往復する時間や位相差を利用して奥行きを数値化する点が特徴です。
この記事では、Time of Flightの意味、赤外線による測距の仕組み、距離画像の見方、用途別の選び方までをわかりやすく紹介します。
TOFカメラの意味と特徴
それではまずTOFカメラの意味と、距離を画像として取得できる特徴について解説していきます。
Time of Flightが表す光の飛行時間
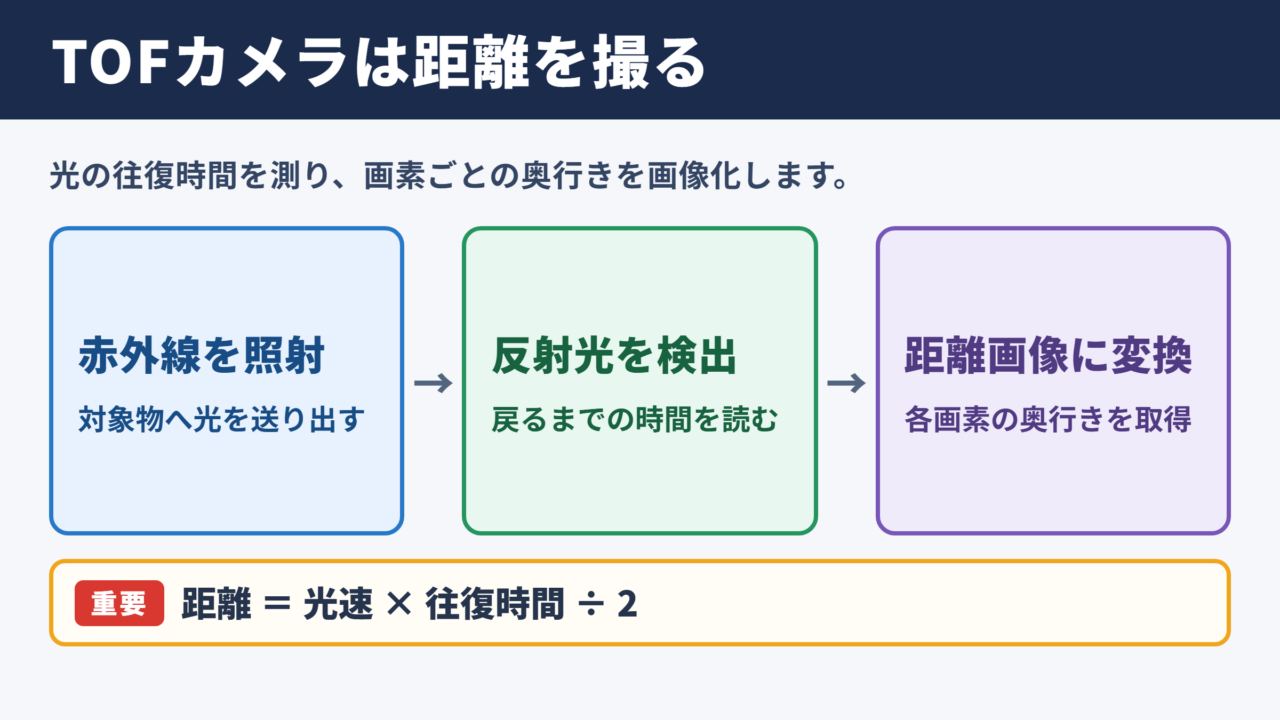
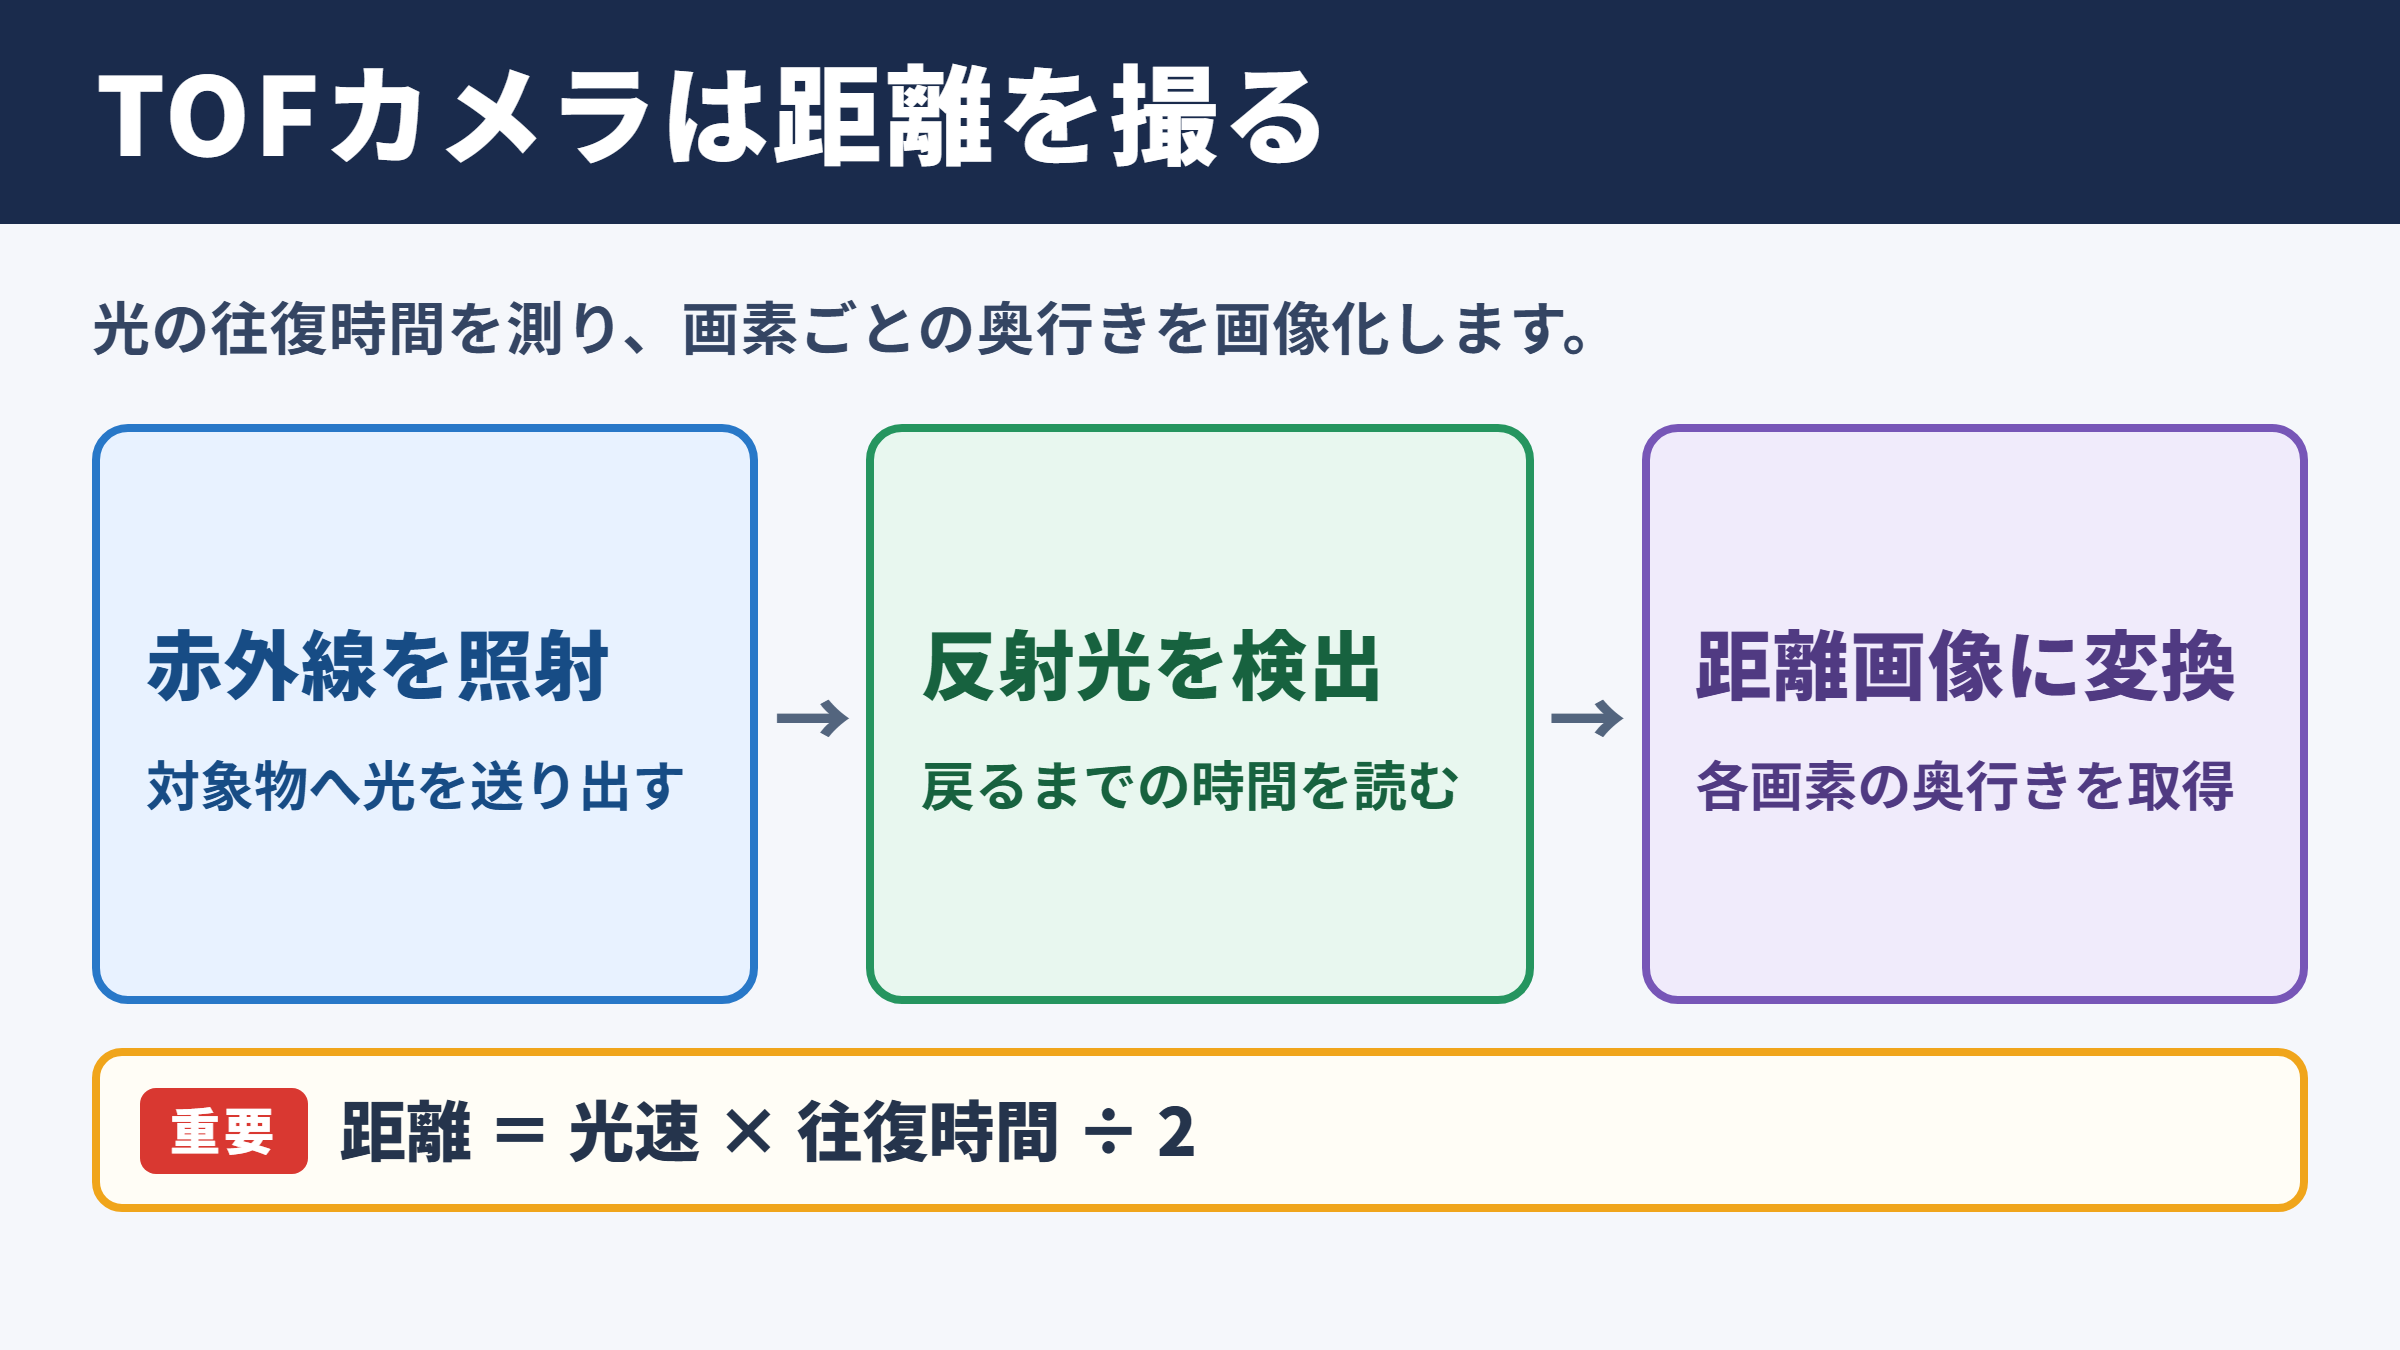
TOFはTime of Flightの頭文字で、光や電波などが発信されてから対象物に届き、戻ってくるまでの時間を意味します。
TOFカメラでは主に赤外線を照射し、反射して戻った光を受光素子で検出します。
光は非常に速く進むため、短い時間差を高精度に読み取る技術が必要です。
その時間情報を距離へ換算することで、各画素に奥行きの値を持たせた距離画像を生成できます。
一般的なRGBカメラが赤、緑、青の色成分を扱うのに対し、TOFカメラは被写体までの距離を濃淡や数値として扱います。
そのため、照明条件や対象物の色だけでは把握しにくい立体的な状況を捉えやすくなります。
距離の基本的な考え方は、距離 = 光速 × 往復時間 ÷ 2 です。
往復時間を2で割る理由は、光がカメラから対象物まで進み、反射してカメラへ戻る往復分を測っているためです。
通常のカメラやLiDARとの違い
通常のカメラは画像内の模様、輪郭、色彩を豊富に取得できますが、単眼では距離を直接測ることができません。
2台のカメラを使うステレオカメラなら視差から奥行きを推定できますが、模様が少ない壁面や暗所では精度が落ちる場合があります。
TOFカメラは自ら赤外線を照射するため、対象物の模様に依存しにくく、近距離から中距離の測距に向いています。
LiDARも光を用いた測距装置ですが、レーザーを走査して点群を取得する方式が多く、広い範囲を高精度に測る用途でよく使われます。
一方のTOFカメラは、撮影範囲全体を一度に取得できる構成が多く、リアルタイム性を重視する用途で強みを発揮します。
| 方式 | 主な取得情報 | 得意な環境 | 主な用途 |
|---|---|---|---|
| RGBカメラ | 色、明るさ、形状 | 明るい場所 | 画像認識、記録 |
| ステレオカメラ | 視差による距離推定 | 模様がある対象 | 自律走行、三次元認識 |
| TOFカメラ | 画素ごとの距離画像 | 近距離、中距離、暗所 | ジェスチャー、検査、ロボット |
| LiDAR | 高密度な点群 | 広範囲、高精度測定 | 測量、車載、空間計測 |
距離画像センサーとしての役割
距離画像センサーとは、画像の各位置に距離情報を対応付けて出力するセンサーです。
たとえば人物を撮影した場合、手前の手、顔、胴体、背後の壁を別々の距離として認識できます。
この情報があれば、人物だけを背景から切り抜く処理、手の動きの追跡、対象物の体積推定などが行いやすくなります。
距離の単位はミリメートルやセンチメートルで出力されることが多く、アプリケーション側では三次元座標へ変換して利用します。
二次元画像に奥行きの軸を加えることが、TOFカメラを導入する大きな価値といえるでしょう。
TOFカメラは、物体が何であるかを画像認識だけで判断する装置ではありません。
どこにあり、どの程度離れているかを素早く把握するための距離センサーとして理解すると、役割をつかみやすくなります。
赤外線測距の仕組み
続いては赤外線を使った測距の流れと、代表的な計測方式を確認していきます。
発光部と受光部による基本構造
TOFカメラは、赤外線を出す発光部、反射光を受ける受光部、信号を演算する処理部で構成されます。
発光部にはVCSELと呼ばれる面発光レーザーやLEDが使われることがあり、目に見えない近赤外線を対象物へ照射します。
対象物に当たった光の一部は反射し、レンズを通ってイメージセンサーへ戻ります。
受光部は戻ってきた光のタイミングや変調状態を検出し、距離情報として出力します。
照射範囲、レンズの画角、センサーの解像度によって、取得できる空間の広さと細かさが変わります。
用途に合わせて、広角で人の動きを捉える構成や、狭い範囲を精細に測る構成が選ばれます。
パルス方式による往復時間の計測
パルス方式は、短い光のパルスを発射し、反射光が戻るまでの時間を直接測る方式です。
遠距離でも原理を理解しやすく、測距レンジを広く取りやすい点が魅力です。
ただし、数ナノ秒以下の差を扱うこともあるため、高速な回路や精密な時間計測技術が求められます。
受光した信号が弱い場合には、複数回の測定結果を重ねてノイズを抑える処理が行われます。
屋外の強い太陽光は赤外線成分を含むため、周囲光の影響を低減する設計も重要になります。
光速を毎秒約3億メートルとすると、1メートル先の物体まで光が往復する時間は約6.7ナノ秒です。
数センチメートル単位の測距を行うには、さらに小さな時間差を安定して扱う必要があります。
位相差方式による連続波の計測
位相差方式では、一定の周期で明滅する変調光を照射し、戻ってきた光との位相のずれから距離を求めます。
スマートフォンや室内用の深度カメラでは、この方式が採用されることがあります。
短時間で多くの画素を処理しやすく、動画のように連続した距離画像を得やすいことが利点です。
一方で、変調周期を超える距離では位相が繰り返されるため、測定可能な範囲に注意が必要です。
複数の変調周波数を組み合わせる方式では、この曖昧さを減らし、測距レンジと精度の両立を図ります。
カタログを比較するときは、計測方式だけでなく、最小測定距離、最大測定距離、フレームレートも確認するとよいでしょう。
距離画像のデータと活用方法
続いては距離画像に含まれる情報と、実際の画像処理での使い方を確認していきます。
深度マップと点群データの違い
深度マップは、各画素に距離の値を割り当てた二次元のデータです。
白に近い部分を近距離、黒に近い部分を遠距離として表示する場合もあれば、色分けして距離差を見やすくする場合もあります。
深度マップにカメラの内部パラメーターを組み合わせると、各画素を三次元座標へ変換できます。
この三次元座標の集合が点群データです。
点群では対象物の表面形状を立体的に扱えるため、寸法推定、姿勢推定、空間の占有状況の判定などに活用できます。
ただし、距離画像の解像度が低い場合、細かなエッジや薄い部品まで正確に再現することは難しくなります。
背景除去と人物認識への応用
人物撮影でTOFカメラを使うと、顔や身体までの距離を手掛かりに背景を分離できます。
画像の色だけで切り抜く方法では、背景と衣服の色が似ていると境界が不安定になることがあります。
距離情報を組み合わせれば、カメラから一定の範囲にいる人物だけを抽出しやすくなります。
スマートフォンのポートレート撮影、ビデオ会議の背景ぼかし、ARエフェクトなどでは、こうした深度情報が役立ちます。
画像認識と距離認識を組み合わせることで、処理の安定性を高められる点も重要です。
ただし、髪の毛や半透明の素材などは反射光が不安定になりやすく、画像処理による補正が必要になることがあります。
ロボット制御と自動化設備への応用
ロボットが物をつかむ作業では、対象物の位置だけでなく、高さ、傾き、周囲との距離を知る必要があります。
TOFカメラで棚やコンテナの深度を取得すれば、ロボットアームが衝突しにくい経路を作りやすくなります。
物流現場では荷物の積載状態の確認、製造ラインでは部品の有無確認、店舗では人流分析などに応用可能です。
対象物の存在を単純に判定するだけなら、あらかじめ基準となる距離画像と比較する方法も使えます。
形状が大きく変わる現場では、AIによる物体検出とTOFカメラの深度情報を連携させる方法が有効でしょう。
TOFカメラのデータは、距離だけを単独で使うより、RGB画像、温度情報、エンコーダー情報などと組み合わせることで活用範囲が広がります。
現場で必要な判定内容から逆算して、必要なデータ形式と連携方法を設計することが大切です。
測距精度に影響する要因
続いてはTOFカメラの精度が変動する理由と、導入前に確認したい条件を解説していきます。
対象物の色と材質による反射率
TOFカメラは反射して戻る赤外線を検出するため、対象物の反射率が測定結果に影響します。
白色や明るい素材は光を反射しやすく、比較的安定した信号を得やすい傾向があります。
黒色の樹脂、濃色の布、吸光性の高い素材は反射光が弱くなり、距離値に欠損が生じる場合があります。
鏡面金属や光沢のある部品では、反射光が別の方向へ進んだり、多重反射を起こしたりすることもあります。
透明なガラスや水面も注意が必要です。
赤外線が表面で十分に反射しない、あるいは内部を透過することで、見かけの距離がずれる可能性があります。
外光と複数カメラの干渉
屋外では太陽光に含まれる赤外線が受光部へ入るため、信号とノイズの区別が難しくなることがあります。
特に直射日光が強い環境では、室内と同じ測距性能を期待できない場合があります。
遮光フードを設ける、露光設定を調整する、周囲光に強いセンサーを選ぶなどの対策が考えられます。
同じ空間に複数のTOFカメラがある場合、他のカメラが照射した赤外線を受けてしまう光学干渉にも注意が必要です。
発光タイミングをずらす、変調周波数を変える、設置角度を見直すといった方法で影響を抑えます。
実際の設置場所で評価することが、カタログ値だけで判断しないための基本です。
距離、角度、解像度の関係
対象物との距離が遠くなるほど、戻ってくる光は弱くなり、距離のばらつきが増えやすくなります。
対象面がカメラに対して斜めになる場合も、反射光が受光部に戻りにくく、誤差につながることがあります。
また、距離精度と空間分解能は同じ意味ではありません。
距離精度は奥行きの値がどの程度正確かを示し、空間分解能は対象物の細かな形状をどこまで分けて見られるかを示します。
小さな部品の有無を検査する場合は、距離精度だけでなく、画角内での1画素あたりの大きさも重要です。
画角が同じなら、対象物に近づくほど1画素がカバーする面積は小さくなります。
検査対象の最小サイズを決めてから、設置距離、レンズ、センサー解像度を選定すると、必要な空間分解能を確保しやすくなります。
TOFカメラの用途と選定ポイント
続いては代表的な利用場面と、導入時に比較したい仕様を確認していきます。
スマートフォンとコンシューマー機器の用途
スマートフォンでは、顔認証、人物の背景分離、ARコンテンツ、室内の簡易計測などにTOF技術が活用されています。
近距離の人物や物体を素早く把握できるため、操作性や映像表現を向上させる目的で搭載されます。
ゲーム機器やスマート家電では、手の動きや人の位置を検出し、非接触操作に利用されることもあります。
コンシューマー用途では、小型化、省電力、プライバシーへの配慮が特に重視されます。
顔の形状や距離を扱う場合には、保存されるデータの種類と、端末内で処理される範囲を確認することも大切です。
製造、物流、医療現場での用途
製造業では、部品の高さ測定、組付け状態の確認、容器内の充填量確認、ワーク位置の補正などに利用されます。
二次元画像では見分けにくい段差や奥行きの違いを検出できるため、検査工程の自動化に適しています。
物流では、荷物の体積計測、パレット上の積み付け確認、通路上の障害物検知などが代表例です。
医療や介護の分野では、ベッド周辺の見守り、姿勢の把握、転倒リスクの検知に活用される可能性があります。
人物を扱う用途では、顔画像を詳細に保存しなくても距離情報を使った見守りができる場合があり、プライバシー配慮型のセンシングとして注目されています。
導入時に比較したい仕様
TOFカメラを選ぶときは、最大測定距離だけでなく、必要な距離での精度を確認します。
たとえば30センチメートルから2メートルの範囲だけを使うなら、遠距離性能より近距離での欠損の少なさを優先したほうがよい場合があります。
解像度、フレームレート、画角、最小測定距離、インターフェース、消費電力、防塵防水性能も比較対象です。
工場に設置する場合は、振動、粉塵、温度変化、照明、対象物の速度を考慮する必要があります。
| 確認項目 | 確認する内容 | 選定時の考え方 |
|---|---|---|
| 測定距離 | 最小距離と最大距離 | 実際の設置距離に余裕を持たせる |
| 距離精度 | 誤差、繰り返し精度 | 判定したい段差や寸法より細かい精度を選ぶ |
| 解像度 | 距離画像の画素数 | 対象物の最小サイズから逆算する |
| フレームレート | 毎秒の取得枚数 | 移動体や高速ラインでは高い値を検討する |
| 耐環境性 | 温度、粉塵、水、振動 | 設置場所に適した筐体や保護構造を選ぶ |
導入の成否は、カメラ単体の性能だけで決まりません。
対象物の材質、設置距離、外光、処理ソフト、通信遅延まで含めて小規模な実証を行うと、必要な精度と運用コストを判断しやすくなります。
TOFカメラのまとめ
TOFカメラは、赤外線の飛行時間や位相差を利用して、画素ごとの距離情報を取得する距離画像センサーです。
Time of Flightという名称は、光が対象物まで飛び、反射して戻るまでの時間を測る原理に由来します。
通常のカメラでは得にくい奥行き情報を扱えるため、顔認証、背景除去、ロボット制御、品質検査、物流の自動化などに活用されています。
一方で、黒い素材、鏡面、透明物、屋外光、複数機器による干渉などは、測距精度に影響する要因です。
用途に合うTOFカメラを選ぶには、測定距離、精度、解像度、画角、フレームレート、設置環境を総合的に確認しましょう。
距離を画像として使えることを理解すると、TOFカメラが自動化や三次元認識にもたらす可能性を具体的に検討しやすくなります。