TOFカメラは、光が対象物まで往復する時間を利用して距離を測るカメラです。
スマートフォンの顔認証、ロボットの障害物検知、工場の自動検査など、三次元情報が必要な場面で活用が広がっています。
一般的なカメラが色や明るさを画像として記録するのに対し、TOFカメラは画素ごとの距離情報を取得できる点が大きな特徴です。
ただし、光の反射率、外光、対象物の材質、測定距離によって精度は変化します。
仕組みと測距方式の違いを理解すると、用途に合うセンサーを選びやすくなるでしょう。
TOFカメラの原理と測距の結論
それではまずTOFカメラの原理と、距離を求める基本的な考え方について解説していきます。
光の飛行時間を距離へ変換する仕組み
TOFはTime Of Flightの略であり、日本語では光の飛行時間を意味します。
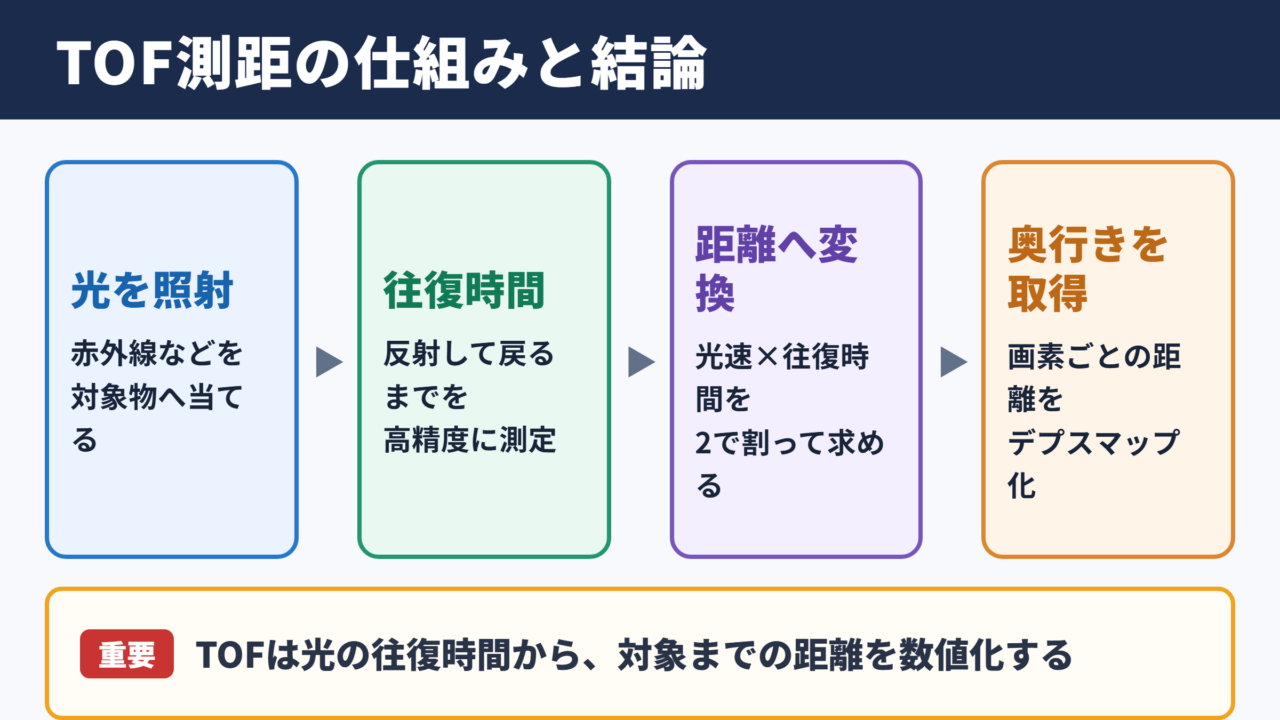
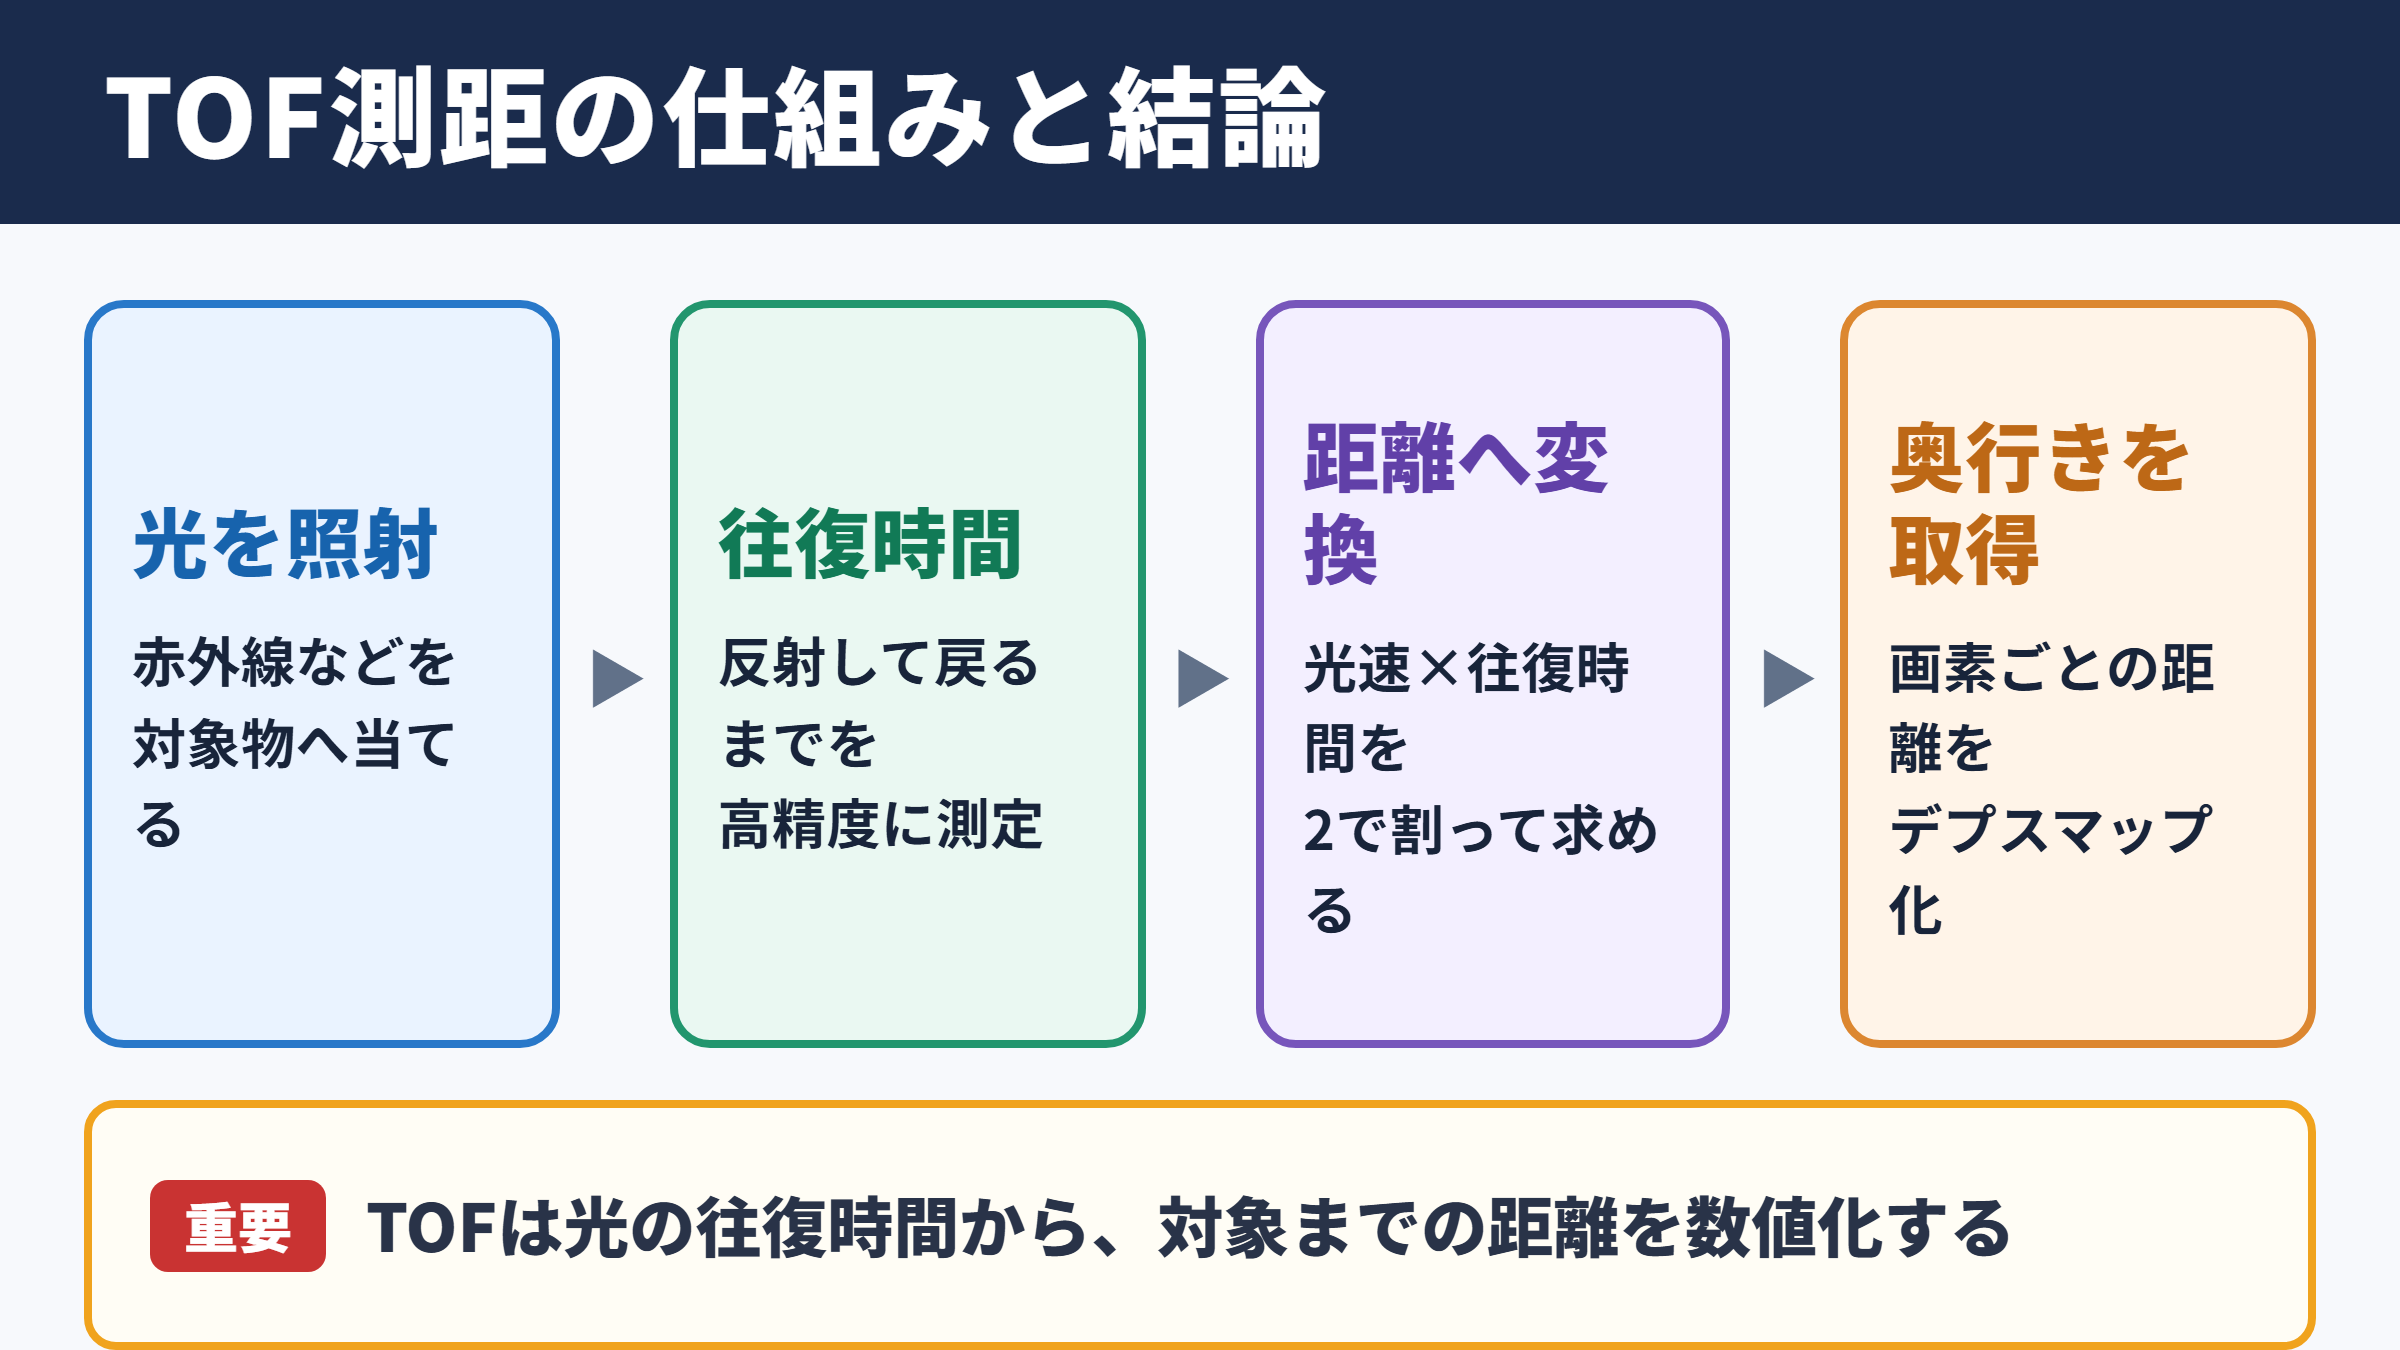
カメラ側から赤外線などの光を照射し、その光が対象物で反射してセンサーへ戻るまでの時間を測定します。
光は非常に速く進むため、わずかな時間差を高精度に読み取る回路とセンサー技術が必要です。
光の速度は1秒間に約30万キロメートルであり、身近な距離を測る場合にはナノ秒単位、あるいはそれより細かな変化を扱います。
TOFカメラは、画像の明暗だけでは判断しにくい奥行きを数値として取得できる装置です。
取得した距離データはデプスマップと呼ばれます。
デプスマップでは、近い場所と遠い場所が画素ごとに異なる値として並びます。
この情報を利用すると、人の輪郭の抽出、物体の体積推定、床面や壁面の認識などが行いやすくなります。
距離の基本式は、距離が光速に往復時間を掛けて2で割った値という考え方です。
対象物までの距離は、光が往復した距離の半分に相当します。
そのため、時間を片道時間として扱うのか、往復時間として扱うのかを確認することが大切です。
二次元カメラとの情報量の違い
通常のRGBカメラは、赤、緑、青の色成分から二次元画像を作ります。
一方でTOFカメラは、色画像に加えて距離画像を得られるため、三次元カメラとして扱われます。
同じ色の箱が重なっている場面でも、奥行きの差が分かれば別々の物体として認識しやすくなります。
暗い場所でも赤外線照射を使える機種では、可視光カメラだけでは難しい認識を補える場合があります。
ただし、赤外線を十分に反射しない黒色素材や、光が透過しやすいガラスなどでは、距離値が不安定になることがあります。
色画像と距離画像は得意な情報が異なるため、実務では両方を組み合わせる構成も少なくありません。
TOFカメラは、被写体までの距離を面として捉えられる点に価値があります。
測距に使われる光源と受光素子
TOFカメラの光源には、近赤外線LEDやVCSELと呼ばれる半導体レーザーが使われます。
近赤外線は人の目には見えにくいため、撮影対象を照らしながら利用しやすい特徴があります。
VCSELはVertical Cavity Surface Emitting Laserの略で、発光効率や小型化の面からモバイル機器にも採用されやすい光源です。
受光側には、反射して戻った光の強さや時間的な変化を読み取るイメージセンサーが配置されます。
この受光信号を画素ごとに演算することで、平面ではなく距離を持つ画像が生成されます。
照射光が広がる範囲、画角、画素数、受光感度は、測定可能な範囲と解像感に影響します。
TOFカメラの性能は、光源だけで決まりません。
受光素子、レンズ、信号処理、温度補正、外光対策を含めたシステム全体で測距性能が決まります。
位相差方式とパルス方式の特徴
続いては代表的な測距方式である位相差方式とパルス方式を確認していきます。
位相差方式の測距原理
位相差方式は、一定の周期で明るさを変化させた光を照射し、戻ってきた光の位相のずれから距離を計算する方式です。
位相とは、波や周期信号が1周期のうちどの位置にあるかを表す考え方です。
発射した変調光と受光した反射光には、飛行時間に応じた遅れが生じます。
この遅れを位相差として検出すれば、時間差を直接測るよりも細かな距離変化を捉えやすくなります。
短距離から中距離の計測で使われやすく、人物の姿勢認識や室内の空間把握とも相性がよい方式です。
一方で、測定距離が長くなり、信号の周期をまたぐと距離の解釈が曖昧になる可能性があります。
そのため複数の変調周波数を使い、距離の折り返しを判定する技術が利用されます。
位相差方式では、変調周波数が高いほど短い距離変化を読み取りやすくなる傾向があります。
ただし、周期が短いほど測距できる一意の距離範囲は狭くなります。
精細さと測距範囲の両方を考えることが設計上の要点です。
パルス方式の測距原理
パルス方式は、短時間だけ光を発射し、反射光が戻るまでの時間を直接測定する方式です。
Time Of Flightという名称からイメージしやすいのは、このパルス方式でしょう。
光を発射した瞬間と受光した瞬間を比較するため、遠い対象物までの距離を扱いやすい特徴があります。
レーザー距離計や自動運転支援に関連するLiDARでは、パルス測距の考え方がよく用いられます。
ただし、短い光パルスの時間差を正確に検出するには、高速な回路や高性能な受光素子が必要です。
複数の物体から反射が返る場面では、どの反射を距離値として採用するかも重要になります。
パルス方式は時間を直接測り、位相差方式は周期信号のずれを読むという違いがあります。
方式ごとの比較と選定の考え方
どちらの方式が優れているかは、用途、距離、必要精度、設置環境によって変わります。
| 比較項目 | 位相差方式 | パルス方式 |
|---|---|---|
| 距離の求め方 | 照射光と反射光の位相差を利用 | 発射から受光までの時間を利用 |
| 得意な距離帯 | 近距離から中距離 | 中距離から長距離 |
| 特徴 | 細かな距離変化を取得しやすい | 直感的な時間計測で距離を扱いやすい |
| 主な注意点 | 位相の折り返しと多重反射 | 高速計測回路と反射信号の判別 |
| 活用例 | 顔認証、室内計測、ジェスチャー認識 | 距離計、屋外計測、LiDAR |
短い距離で人の手や顔を立体的に捉えたい場合は、位相差方式が候補になりやすいでしょう。
より遠くの対象物を確認したい場合や、時間計測を軸にした構成では、パルス方式が検討されます。
仕様表では最大測定距離だけでなく、距離精度、フレームレート、視野角、最小測定距離も確認してください。
TOFカメラの精度を左右する要素
続いては測距精度が変化する理由と、仕様を読む際の着眼点を確認していきます。
距離精度と分解能の違い
距離精度は、測定値が実際の距離にどれだけ近いかを示す指標です。
距離分解能は、どれほど小さな距離の違いを区別できるかという能力を表します。
この二つは似ていますが、同じ意味ではありません。
例えば1ミリメートル単位で値が表示されても、温度変化や反射条件による誤差が数ミリメートルあれば、実際の精度は別に評価する必要があります。
表示できる細かさと、正しい値を出せる度合いは分けて考えることが重要です。
製品の比較では、距離に対する誤差の割合、特定距離での誤差、繰り返し精度などを見比べます。
工場の寸法測定では、平均誤差だけでなく、測定値のばらつきも品質管理に影響します。
対象物の材質と反射率の影響
反射率は、照射した光のうちどれだけが戻るかに関係します。
白く明るい面は赤外線を比較的反射しやすい一方で、黒く光を吸収しやすい面では受光量が不足することがあります。
鏡面の金属では、反射光がカメラ方向へ戻らず、別の方向に跳ねる場合があります。
透明なガラスや半透明の樹脂は、表面反射だけでなく内部透過や複数反射が起きるため、距離が不安定になりやすい素材です。
布、毛髪、網目、葉のように細かな構造を持つ対象も、画素内で反射が混ざることがあります。
実装前には、実際のワーク、背景、照明条件で測定テストを行うことが欠かせません。
仕様上の精度は、定められた測定条件で得られた数値です。
実際の精度を判断するには、対象物の色、表面状態、角度、距離を再現した評価が必要になります。
外光と温度と多重反射の影響
太陽光には赤外線成分も含まれるため、屋外では外光が受光信号に重なることがあります。
窓際、屋外、強い照明の近くでは、距離画像にノイズが増えるケースもあります。
光学フィルター、照射光の変調、露光制御、信号処理は、こうした外乱を抑えるために使われます。
また、センサーや光源は温度によって特性が変化するため、連続稼働時の補正も大切です。
狭い空間や光沢面が多い場所では、光が何度も反射してから戻る多重反射が起こる場合があります。
多重反射では、本来より長い経路を通った光が混ざるため、奥行きの境界で誤差が現れることがあります。
精度を高めるには、センサー単体ではなく周囲の光環境と設置条件まで設計する必要があります。
TOFカメラと他の距離計測技術の違い
続いてはステレオカメラやLiDARなど、代表的な距離計測技術との違いを確認していきます。
ステレオカメラとの比較
ステレオカメラは、人間の両目のように複数のカメラで同じ対象を撮影し、画像のずれから距離を推定します。
このずれは視差と呼ばれます。
ステレオカメラは照射光が不要な構成にできるため、屋外での利用に適することがあります。
ただし、無地の壁や同じ模様が繰り返される対象では、対応する位置を見つけにくく、距離推定が難しくなります。
TOFカメラは自ら光を照射するため、模様が少ない対象でも距離を取りやすい場面があります。
反対に、強い日差しや反射特性が厳しい環境では、ステレオカメラが有利になるケースもあるでしょう。
LiDARとの比較
LiDARはLaser Imaging Detection And Rangingの略で、レーザーを使って周辺形状を計測する技術です。
広い範囲を高密度な点群として取得する装置もあり、測量、建設、車載センシングなどで利用されています。
TOFカメラも光の飛行時間を利用する点ではLiDARと共通します。
ただし、カメラ型のTOFセンサーは画素配列で距離画像を得る構成が多く、近距離の面情報を素早く扱う用途に向きます。
LiDARは走査機構やレーザー方式によって、より遠距離や広範囲を扱う製品もあります。
必要な視野、解像度、距離、コスト、安全規格を考えながら選定することが大切です。
構造化光方式との比較
構造化光方式は、格子やドットなど、既知の模様を対象物へ投影し、その模様の変形から奥行きを求めます。
近距離で細かな形状を取得しやすく、顔認証や三次元スキャンで利用されることがあります。
投影模様が外光に埋もれると認識しにくくなるため、照明環境には注意が必要です。
TOFカメラは時間差や位相差を活用するため、構造化光方式とは異なる方法で距離を算出します。
| 技術 | 主な原理 | 強み | 注意点 |
|---|---|---|---|
| TOFカメラ | 光の飛行時間や位相差 | 距離画像を高速に取得しやすい | 反射率や外光の影響 |
| ステレオカメラ | 複数画像の視差 | 照射光なしでも構成可能 | 低テクスチャー面での認識 |
| LiDAR | レーザーの時間計測 | 広範囲や長距離に対応する製品がある | コストと設置条件 |
| 構造化光 | 投影模様の変形 | 近距離の形状取得 | 外光と投影条件 |
距離計測技術は競合するだけでなく、必要に応じて組み合わせることで認識性能を高められます。
TOFカメラの活用分野と導入時の注意点
続いてはTOFカメラが使われる分野と、導入時に確認したい実務上のポイントを確認していきます。
スマートフォンとコンシューマー機器での活用
スマートフォンでは、顔の立体情報を利用した認証、背景ぼかし、拡張現実の空間認識などにTOF技術が活用されます。
人物と背景の距離差が分かることで、輪郭に沿った画像処理を行いやすくなります。
ロボット掃除機や家庭用見守り機器では、部屋の形状把握や障害物検知に利用されることがあります。
利用者が意識しない場面でも、距離情報は操作性や安全性を支える役割を担っています。
小型機器では消費電力、発熱、部品の搭載スペースも重要な制約になります。
必要な測距性能に対して過剰な照射出力や高解像度を選ぶと、電力面で不利になる場合もあります。
工場と物流現場での活用
製造現場では、部品の有無確認、箱詰め状態の検査、積載物の高さ測定、ロボットアームの位置認識などに使われます。
二次元画像だけでは判断しにくい段差や重なりを、距離データによって見分けられる可能性があります。
物流では、荷物の容積推定やパレット上の荷姿確認にも応用できます。
現場では速度だけでなく、誤検出時の影響、清掃のしやすさ、振動、粉じん、照明変化を考慮してください。
導入効果はカメラの性能だけでなく、撮影位置とワークの流れを整えることで大きく変わります。
導入前の評価では、最も測りやすい対象だけを確認しないことが重要です。
黒いワーク、光沢面、透明部材、斜めに置かれた状態、背景が変わる状態も含めて試験します。
正常品と異常品を十分に集め、検出率と誤検出率の両方を確認しましょう。
選定時に確認したい仕様項目
TOFカメラを選ぶ際は、測定距離だけで判断しないことが大切です。
まず、対象物までの最短距離と最長距離を明確にします。
次に、必要な距離精度、画素数、視野角、フレームレートを整理します。
移動する物体を測る場合は、1秒間に取得できる距離画像の枚数が不足していないかを確認してください。
屋外利用では耐候性、太陽光耐性、保護等級、動作温度範囲も重要です。
ソフトウェア面では、距離画像の出力形式、SDKの対応言語、同期機能、キャリブレーション方法も確認すると導入後の負担を減らせます。
TOFカメラの選定では、最大性能よりも実際の設置環境で安定して測れる性能を優先してください。
評価機を用いた現場テストが、失敗を防ぐ最も確実な方法です。
TOFカメラの原理と測距方式のまとめ
TOFカメラは、照射した光が対象物で反射して戻るまでの時間を利用し、画素ごとの距離情報を取得する三次元カメラです。
位相差方式は変調光のずれから距離を求め、近距離から中距離の細かな変化を扱いやすい特徴があります。
パルス方式は光の往復時間を直接測るため、より長い距離を扱う構成にも用いられます。
測距精度は、方式だけでなく反射率、外光、温度、対象物の形状、設置位置によって変動します。
黒色、鏡面、透明素材、多重反射が起きる環境では、カタログ値だけで性能を判断しないことが重要です。
ステレオカメラ、LiDAR、構造化光方式にも異なる強みがあるため、測定距離と使用環境に合わせて比較するとよいでしょう。
スマートフォン、ロボット、工場検査、物流、空間計測まで活用範囲は広く、距離情報を使った自動化の基盤として今後も注目される技術です。