ロボット掃除機、自動運転支援、工場の検査装置、スマートフォンの顔認証など、周囲までの距離を把握する技術は幅広い場面で活用されています。
その代表例がTOFカメラとステレオカメラです。
どちらも奥行きを測定するカメラですが、距離を算出する原理、得意な環境、価格、暗所への強さには明確な違いがあります。
さらに構造光方式やLiDARも比較対象になりやすく、目的に合わない方式を選ぶと、測定精度や認識性能が十分に発揮されないこともあるでしょう。
この記事では、TOFカメラとステレオカメラの違いを、測距原理から実用上の選び方までわかりやすく整理します。
用途別のカメラ方式の選び方
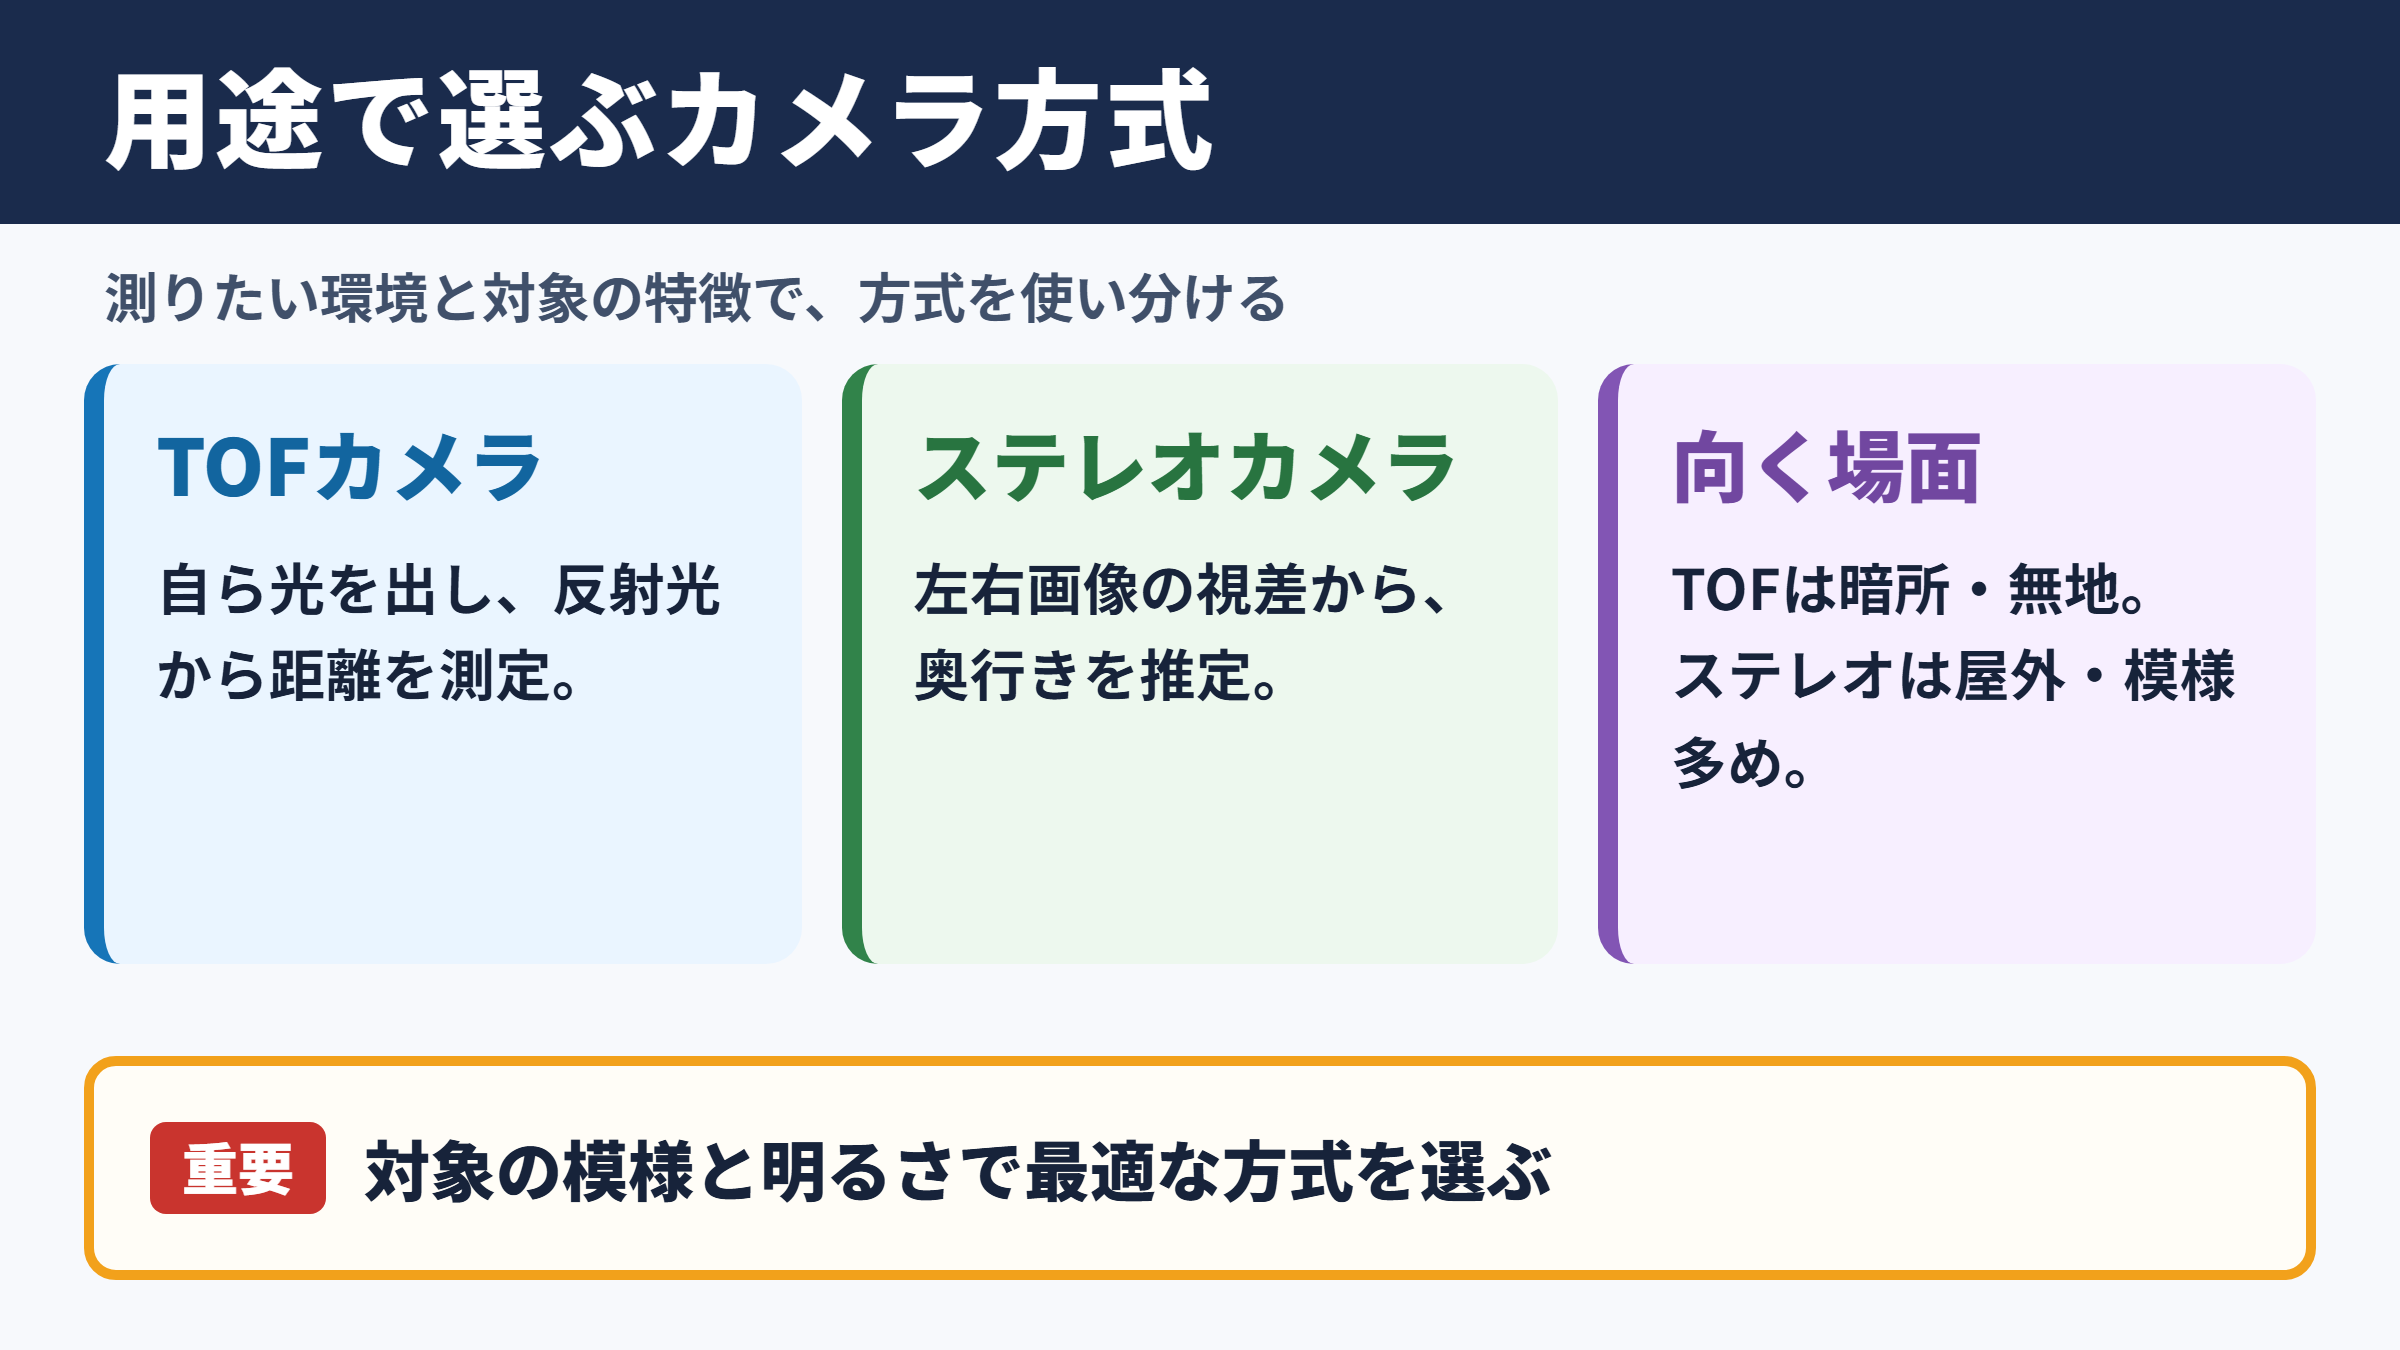
それではまず、TOFカメラとステレオカメラをどのように使い分けるべきかについて解説していきます。
TOFカメラが向く用途
TOFカメラは、光を照射してから対象物で反射し、センサーへ戻るまでの時間や位相差を利用して距離を求める方式です。
自ら光を出して測定するため、対象物の表面に模様が少ない場合でも奥行き情報を取得しやすい点が大きな特徴です。
たとえば白い壁、無地の段ボール、単色の部品などは、画像の濃淡だけを頼りにする方式では距離を読み取りにくいことがあります。
こうした場面でもTOFカメラは反射光を使えるため、テクスチャーが乏しい対象の距離測定に適しています。
倉庫内を走る搬送ロボットでは、障害物までの距離検出や棚の位置確認に活用できます。
人の動作を認識するジェスチャー操作、顔の立体形状を使う本人確認、機器に近づいた手の検出なども代表的な用途です。
屋内で一定距離の物体を安定して測りたい場合には、有力な候補になるでしょう。
TOFカメラは、対象物に十分な模様がなくても距離を得やすく、暗い室内や夜間の近距離測定で強みを発揮します。
ステレオカメラが向く用途
ステレオカメラは、人間の両目のように、離れた位置に配置した2台のカメラで同じ対象を撮影します。
左右画像に写る同一点のずれである視差を調べ、三角測量の考え方で奥行きを計算する仕組みです。
カメラ自体は一般的な画像センサーを利用できるため、カラー画像と距離情報を一体的に扱いやすい魅力があります。
屋外の道路、建物、樹木、人、自動車など、表面に輪郭や模様が多い対象では対応点を見つけやすくなります。
自然な見た目の画像から広い範囲の立体情報を推定したいケースでは、ステレオカメラが活躍しやすいでしょう。
農業ロボットによる作物の位置把握、ドローンの障害物回避、車載カメラによる周辺監視などでは、受動的に撮影できる利点も重要です。
赤外線を強く照射しにくい場所や、遠方まで画像認識を広げたい用途にも検討の余地があります。
構造光方式とLiDARの位置づけ
構造光方式は、赤外線などで格子やドットのパターンを対象物へ投影し、そのパターンがどのように変形したかから奥行きを求めます。
投影した模様を手がかりにできるため、無地の物体でも形状を捉えやすく、近距離の3Dスキャンや顔認証で使われることがあります。
一方のLiDARは、レーザー光を照射して反射光を受け取り、距離を測る技術の総称です。
TOFの考え方を用いるLiDARも多く、回転型やソリッドステート型など、広範囲を高精度に計測する製品が存在します。
ただし、方式名と製品分類は完全に同義ではありません。
TOFカメラは画素ごとに距離画像を作る機器として語られやすく、LiDARはレーザー測距を広い空間へ応用した機器群として扱われることが多いという違いがあります。
| 方式 | 距離の求め方 | 得意な対象 | 主な用途 |
|---|---|---|---|
| TOFカメラ | 投光から反射光までの時間や位相差 | 無地の物体、近距離の人物や部品 | ロボット、ジェスチャー、検査 |
| ステレオカメラ | 左右画像の視差 | 模様や輪郭が豊富な屋外環境 | 車載、農業、ドローン |
| 構造光方式 | 投影パターンの変形 | 近距離の立体形状 | 顔認証、3Dスキャン |
| LiDAR | レーザー光の往復時間 | 中距離から長距離の空間 | 自動運転、測量、地図作成 |
TOFカメラの測距原理
続いては、TOFカメラが奥行きを測定する仕組みを確認していきます。
光の往復時間による距離算出
TOFはTime Of Flightの略で、日本語では飛行時間と表現されます。
光は非常に速く進みますが、発光してから対象物に当たり、センサーへ戻るまでにはわずかな時間差が生じます。
この時間を測定すれば、光速と組み合わせて対象物までの距離を計算できます。
距離は、光速×往復時間÷2で求めます。
往復した距離を測っているため、対象物までの片道距離にするには2で割る必要があります。
実際にはナノ秒単位の微小な時間を扱うため、高速な発光制御と高感度な受光素子が求められます。
直接TOF方式では、この往復時間を直接計測します。
対象までの距離が長くなるほど時間差は大きくなりますが、遠距離では反射光が弱くなりやすいため、光学設計やノイズ対策が重要です。
距離を画像の見え方ではなく、光の物理的な到達時間から求めることがTOFカメラの基本です。
位相差による間接TOF方式
間接TOF方式では、点滅させた変調光を照射し、戻ってきた光との位相差を測定します。
発光信号と受光信号のタイミングのずれを解析することで、距離を推定する考え方です。
短い時間を直接数える方式に比べ、センサー構造や高速測定との相性から、民生機器や産業用カメラに採用されることがあります。
ただし、位相は周期的に繰り返すため、一定距離を超えると別の周期と区別しにくくなる場合があります。
この問題は位相の折り返しや距離の曖昧さとして扱われます。
複数の変調周波数を使う、ほかのセンサー情報と組み合わせるなどの工夫で、測定可能な距離を広げる方法もあります。
製品を比較するときは、単にTOFという表記を見るだけでなく、直接方式か間接方式か、測定可能距離やフレームレートはどの程度かを確認することが大切です。
反射率と外乱光による誤差
TOFカメラの精度は、対象物の材質や表面状態の影響を受けます。
黒色の布やつや消しの樹脂は光を吸収しやすく、反射光が弱くなることがあります。
鏡面金属、ガラス、水面などは光を予想外の方向へ反射させたり、複数回反射を起こしたりするため、距離値が不安定になる場合があります。
また、屋外では太陽光に含まれる赤外線がセンサーへ入り込み、投光した信号との区別を難しくする要因になります。
晴天時の屋外利用を想定するなら、耐外乱光性能やフィルター、照射出力、実環境での評価が欠かせません。
TOFカメラは暗所に強い一方で、強い日光、鏡面、透明体、黒色物体では誤差が増える可能性があります。
仕様書に記載された精度は、特定の距離、反射率、照度条件で測った値であることが一般的です。
導入前には実際のワーク、床材、照明、設置角度を再現した検証が必要でしょう。
ステレオカメラの視差計算
続いては、ステレオカメラの画像処理と奥行き計算を確認していきます。
左右カメラと対応点探索
ステレオカメラでは、左右のカメラが同じ瞬間に撮影した画像を比較します。
左画像に写った特徴点が右画像のどこにあるかを探し、その横方向の位置ずれを視差として計算します。
たとえば看板の文字、壁の模様、葉の形、部品のエッジなどは、対応点を見つける手がかりになります。
視差が大きい物体はカメラに近く、視差が小さい物体は遠くにあると判断できます。
この処理では、レンズの歪み補正や左右カメラの位置関係を正確に把握するキャリブレーションが不可欠です。
カメラ間のわずかな角度ずれや取り付け誤差でも、距離画像の品質は大きく変化します。
ベースラインと距離精度
ステレオカメラにおける左右カメラ間の距離は、ベースラインと呼ばれます。
ベースラインが長いほど遠方でも視差を得やすくなり、長距離の奥行き推定に有利です。
ただし、装置が横に大きくなり、近い物体では左右画像の共通部分が減ることがあります。
小型ロボットやスマートフォンでは、設置スペースの制約からベースラインを大きく取りにくいケースもあるでしょう。
距離は、おおむね焦点距離×ベースライン÷視差という関係で求められます。
遠距離になるほど視差が小さくなるため、同じ画素単位の誤差でも距離誤差が大きくなりやすい特徴があります。
そのため、遠くの物体を正確に測りたい場合には、高解像度センサー、適切なレンズ、長めのベースライン、精密なキャリブレーションが重要です。
単に解像度が高いだけでは十分ではなく、使用距離に対する設計全体のバランスが求められます。
テクスチャー不足と遮蔽の課題
ステレオカメラは、左右画像で一致する特徴を見つけられなければ、距離を安定して算出できません。
真っ白な壁、無地の衣服、光沢の強い面、暗すぎる領域では、対応点探索が難しくなることがあります。
また、左カメラには見えても右カメラには見えない部分は遮蔽領域となり、視差を求めにくくなります。
細い配線、網目、透明なアクリル板のような対象も、誤認識や欠損を起こしやすい例です。
近年は深層学習を用いたステレオマッチングにより、従来より複雑なシーンへの対応も進んでいます。
それでも、入力画像に十分な情報がない場面では限界があります。
無地の対象が多い現場では、ステレオカメラ単独よりもTOFや構造光の併用を検討する価値があります。
測定精度と利用環境の比較
続いては、測定精度、照明条件、対象物の違いから各方式を比較していきます。
暗所と屋外環境の違い
暗い室内では、周囲光だけに頼るステレオカメラは画像が暗くなり、視差計算に必要な特徴を得にくくなります。
補助照明を追加すれば改善できますが、照明の設置場所や消費電力、対象への映り込みを考慮しなければなりません。
TOFカメラは自ら赤外線などを照射するため、暗所でも一定の条件を作りやすい利点があります。
夜間の室内、照度が変化する倉庫、家具の下を走るロボットなどでは扱いやすい方式でしょう。
反対に、強い太陽光が入る屋外では、TOFの投光信号が外乱光に埋もれる可能性があります。
ステレオカメラは明るい自然光を画像取得に活用できるため、屋外の昼間に適することがあります。
暗所ではTOF、日中の広い屋外ではステレオという傾向はありますが、製品性能と設置条件によって逆転することもあります。
近距離と遠距離の違い
近距離で人物の顔、手、部品の凹凸などを測る場合、TOFカメラや構造光方式は扱いやすい選択肢です。
画素ごとの距離情報を短時間で得られるため、接近検知や形状認識に利用できます。
ただし、極端に近い距離では最短測定距離やレンズの視野、投光パターンの広がりに注意が必要です。
数十メートル以上の広い空間を扱う場合には、ステレオカメラやLiDARが候補に入ります。
ステレオカメラは高解像度画像を使って遠方の物体を認識できる一方、距離精度は距離が伸びるほど厳しくなります。
LiDARは距離点群を直接取得しやすく、測距を重視する用途に向いています。
| 比較項目 | TOFカメラ | ステレオカメラ | 構造光方式 | LiDAR |
|---|---|---|---|---|
| 暗所への強さ | 強い | 補助照明が必要になりやすい | 強い | 比較的強い |
| 屋外の日光 | 影響を受けることがある | 比較的利用しやすい | 影響を受けやすい | 製品によって異なる |
| 無地の物体 | 測定しやすい | 苦手になりやすい | 測定しやすい | 反射率に注意 |
| 遠距離測定 | 製品により制限 | 設計次第で対応可能 | 近距離向け | 得意 |
| カラー画像との親和性 | 別途RGBカメラを併用することが多い | 高い | 別途RGBカメラを併用することが多い | 別途カメラを併用することが多い |
精度表記と実測値の確認
カメラを選ぶ際は、精度が高いという表現だけで判断しないことが重要です。
距離精度、繰り返し精度、分解能、フレームレート、視野角、最短測定距離、最大測定距離を分けて確認しましょう。
距離精度は真の距離とのずれを示し、繰り返し精度は同じ場所を何度測ったときに値がどの程度安定するかを表します。
分解能は距離の細かな違いをどこまで区別できるかという目安です。
距離精度がプラスマイナス数ミリメートルと記載されていても、その条件が距離1メートル、白色マット面、室内照明下である可能性があります。
実際の設置距離、対象の材質、照度で再現できるかを確認することが大切です。
カタログ値は比較の出発点であり、導入判断は実機検証で行うという姿勢が失敗を減らします。
導入時のメリットとデメリット
続いては、TOFカメラとステレオカメラを導入する際の利点と注意点を確認していきます。
TOFカメラのメリット
TOFカメラのメリットは、距離画像を比較的わかりやすく取得できることです。
対象物の模様に依存しにくく、暗所でも自ら光を照射して測定できるため、照明条件が安定しない環境に対応しやすくなります。
1回の撮影で多数の画素に距離値を持たせられる機種では、物体検出、人物の輪郭抽出、体積推定などを高速に行えます。
RGBカメラと組み合わせれば、色、形、距離をまとめて扱えるでしょう。
接触せずに距離を測れるため、柔らかい食品、衛生管理が必要な製品、高温の対象物にも利用しやすい特徴があります。
近距離の三次元認識を自動化したい場合、TOFカメラは実装しやすい選択肢です。
TOFカメラのデメリット
TOFカメラには、反射率や外乱光の影響を受けるという課題があります。
黒い物体、鏡面、透明体、半透明体では、距離データに穴が開いたり、本来と異なる位置に点が現れたりすることがあります。
複数台のTOFカメラを近い場所で使うと、別のカメラが出した光を受けて干渉する可能性もあります。
照射光の安全基準、消費電力、発熱、使用可能な距離範囲も確認が必要です。
また、距離画像の解像度がRGBカメラより低い製品では、小さな対象物の形状を細かく捉えにくいことがあります。
カラー映像の品質も必要な用途では、RGBカメラを追加し、位置合わせやデータ統合を行う設計が必要になるでしょう。
TOFカメラの導入では、対象物の反射特性と日光の有無を最優先で確認すると、測定失敗を減らせます。
ステレオカメラのメリットとデメリット
ステレオカメラのメリットは、一般的な画像センサーを使いながら、カラー画像と三次元情報を結び付けやすい点です。
照射装置を必ずしも必要としないため、受動的な計測が求められる場面にも対応できます。
複数のカメラ映像を使った物体認識やAI画像解析との統合もしやすく、周辺状況を広く理解したい用途に適しています。
一方で、無地の壁や暗所では視差が求めにくく、誤差や欠損が発生しやすくなります。
左右カメラの同期、キャリブレーション、振動によるずれ、レンズの汚れなど、精度を維持するための管理項目も少なくありません。
画像認識を中心にしながら奥行きも活用したいならステレオ、距離値の安定取得を優先するならTOFという考え方が基本になります。
TOFカメラとステレオカメラのまとめ
TOFカメラとステレオカメラは、どちらも奥行き測定に使える技術ですが、距離を求める方法が異なります。
TOFカメラは光の飛行時間や位相差を利用し、暗所や無地の対象物に強みがあります。
ステレオカメラは左右画像の視差を使い、カラー画像と組み合わせやすく、模様の多い屋外環境や広い視野の認識で活用しやすい方式です。
構造光方式は近距離の形状測定に適し、LiDARは中距離から長距離の空間計測で存在感があります。
重要なのは、カメラ方式の名称だけで選ばず、測定距離、対象物の材質、照明、必要精度、設置場所、処理速度を具体的に整理することです。
実際の現場に近い条件でテストし、欠損や誤差が許容範囲に収まるか確認することが、最適な奥行き測定システムにつながります。